
ESP32 - Motor de Passo
Neste tutorial, vamos aprender como usar o ESP32 para controlar o motor de passo:
- Como usar o driver L298N para controlar um motor de passo bipolar
- Como controlar a posição do motor de passo
- Como controlar a velocidade do motor de passo
- Como controlar a direção do motor de passo
O tutorial vale para qualquer tipo de motor de passo bipolar (4 fios). O tutorial usa o motor de passo NEMA 17 como exemplo.
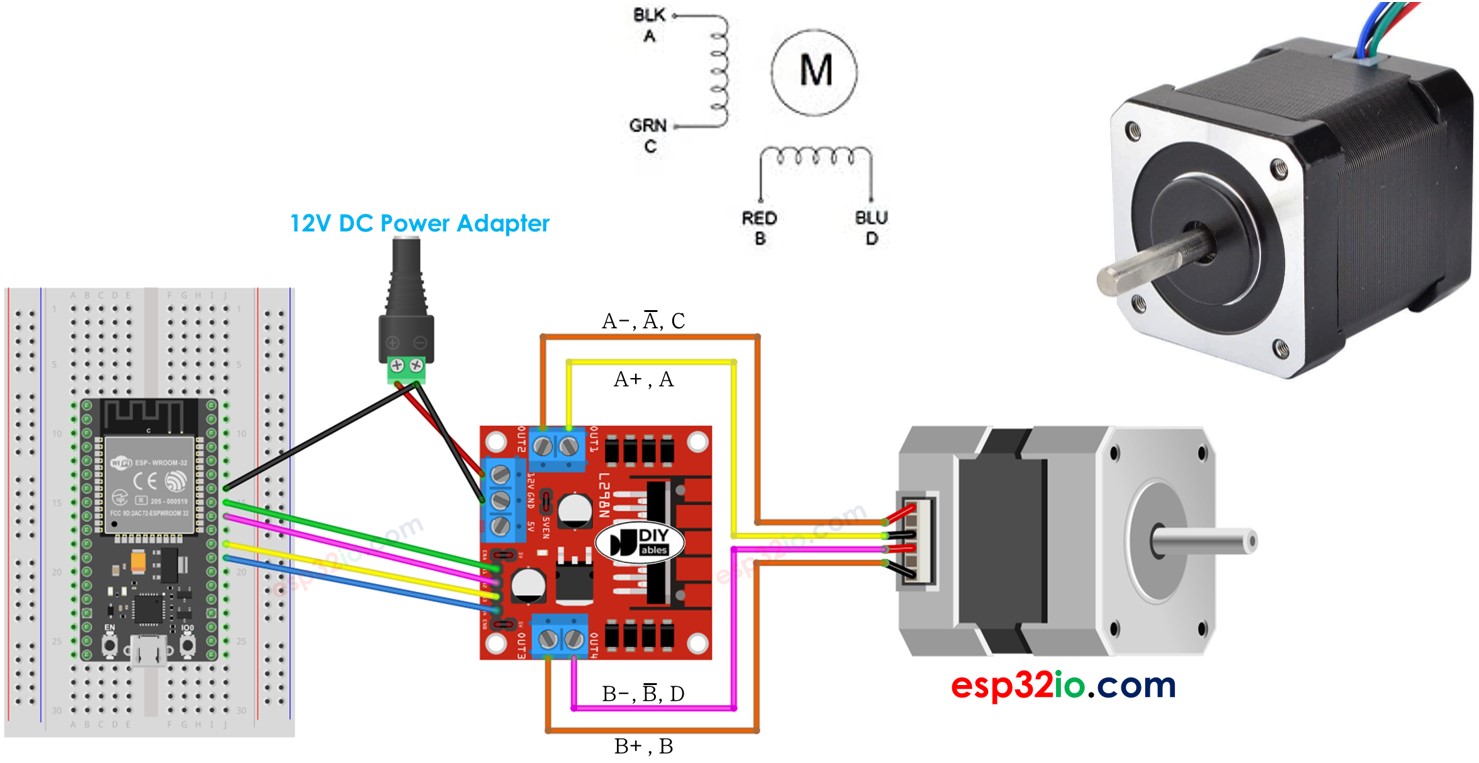
Hardware Necessário
Or you can buy the following kits:
| 1 | × | DIYables ESP32 Starter Kit (ESP32 included) | |
| 1 | × | DIYables ESP32 S3 Starter Kit (ESP32 S3 included) | |
| 1 | × | DIYables Sensor Kit (18 sensors/displays) |
Sobre o Motor de Passo
Existem dois tipos comuns de motores de passo:
- Bipolar: Estes motores vêm com 4 fios.
- Unipolar: Motores unipolares podem ter 5 ou 6 fios. No caso de um motor de passo unipolar de 6 fios, você pode usar na prática quatro dos seis fios para controlá-lo como se fosse um motor de passo bipolar.
Se você está interessado especificamente em um motor de passo unipolar de 5 fios, pode consultar o tutorial ESP32 - Controlar o Motor de Passo 28BYJ-48 Usando o Driver ULN2003.
No entanto, este tutorial é dedicado exclusivamente a motores de passo bipolares.
Pinagem do Motor de Passo Bipolar
Um motor de passo bipolar tem quatro pinos, e esses pinos podem ter nomes diferentes dependendo do fabricante. Abaixo, você encontra uma tabela com alguns nomes comuns de pinos:
| Nº DO PINO | Nome 1 | Nome 2 | Nome 3 |
|---|---|---|---|
| 1 | A+ | A | A |
| 2 | A- | A | C |
| 3 | B+ | B | B |
| 4 | B- | B | D |
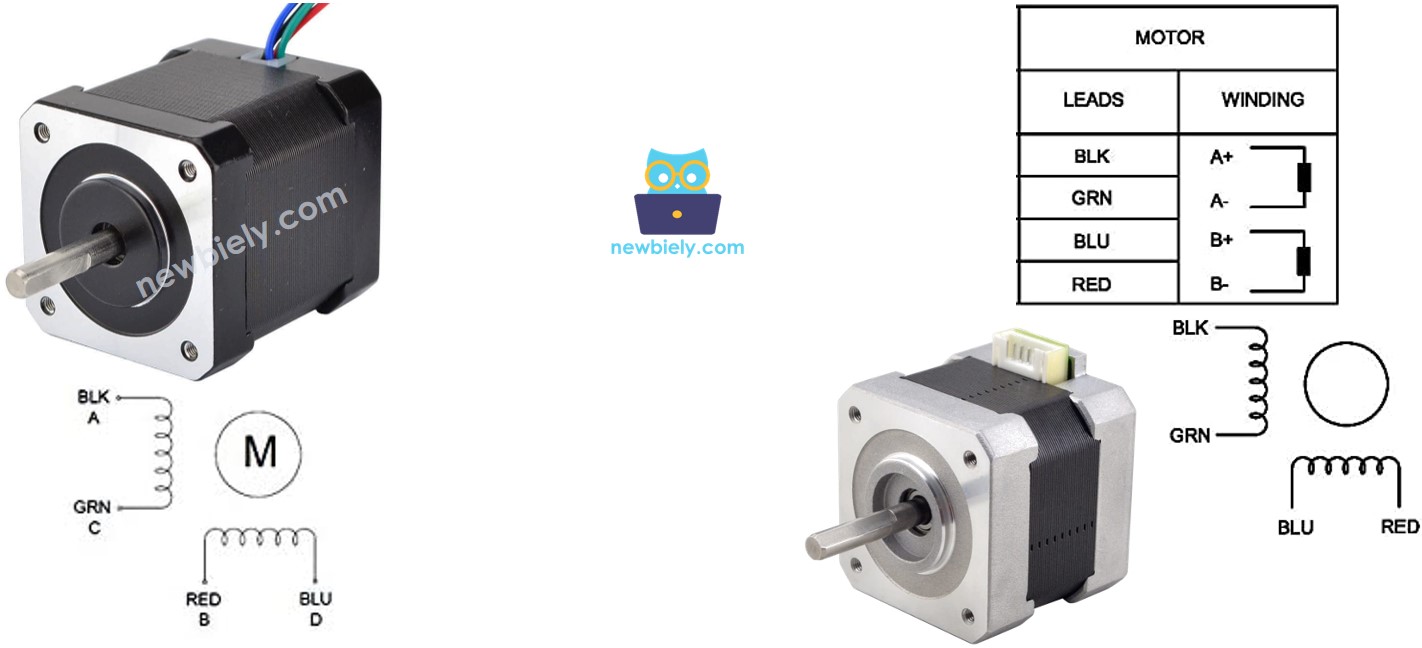
A disposição dos pinos, os nomes dos fios e as cores dos fios podem variar de um fabricante para outro. Para entender como as cores dos fios correspondem aos nomes dos pinos, é essencial consultar o datasheet ou o manual do usuário fornecido pelo fabricante. A imagem acima mostra as especificações de dois motores distintos, cada um com suas próprias convenções de nomes e cores de fios.
Passos por Revolução
A especificação do motor informa o grau por passo (vamos chamar de DEG_PER_STEP). Dependendo do método de controle, os passos por revolução (vamos chamar de STEP_PER_REVOLUTION) são calculados como na tabela a seguir:
| Método de controle | Passos por Revolução | Grau real por passo |
|---|---|---|
| Passo completo | STEP_PER_REVOLUTION = 360 / DEG_PER_STEP | DEG_PER_STEP |
| Meio passo | STEP_PER_REVOLUTION = (360 / DEG_PER_STEP) * 2 | DEG_PER_STEP / 2 |
| Micropasso (1/n) | STEP_PER_REVOLUTION = (360 / DEG_PER_STEP) * n | DEG_PER_STEP / n |
Por exemplo, se o datasheet do motor especifica 1,8 grau/passo:
| Método de controle | Passos por Revolução | Grau real por passo |
|---|---|---|
| Passo completo | 200 passos/revolução | 1,8° |
| Meio passo | 400 passos/revolução | 0,9° |
| Micropasso (1/n) | (200 * n) passos/revolução | (1,8 / n)° |
Como controlar um motor de passo usando o ESP32
O ESP32 consegue gerar sinais para comandar o motor de passo, mas esses sinais podem não ter os níveis de tensão e corrente que o motor de passo exige. Por isso, é preciso um driver de hardware intermediário para fazer a ponte entre o ESP32 e o motor de passo. Esse driver tem duas funções principais:
- Amplificar os Sinais de Controle: Ele aumenta a corrente e a tensão dos sinais de controle vindos do ESP32, garantindo que atendam aos requisitos do motor de passo.
- Proteger o ESP32: Ao mesmo tempo, ele protege o ESP32 dos níveis mais altos de corrente e tensão usados para alimentar o motor de passo, evitando qualquer possível dano.
Existem vários drivers de hardware para controlar motores de passo, e uma opção muito usada é o Driver L298N.
Sobre o Driver L298N
Um único Driver L298N pode ser usado para controlar dois motores DC ou um motor de passo. Neste tutorial, aprendemos como usá-lo para controlar o motor de passo.
Pinagem do Driver L298N
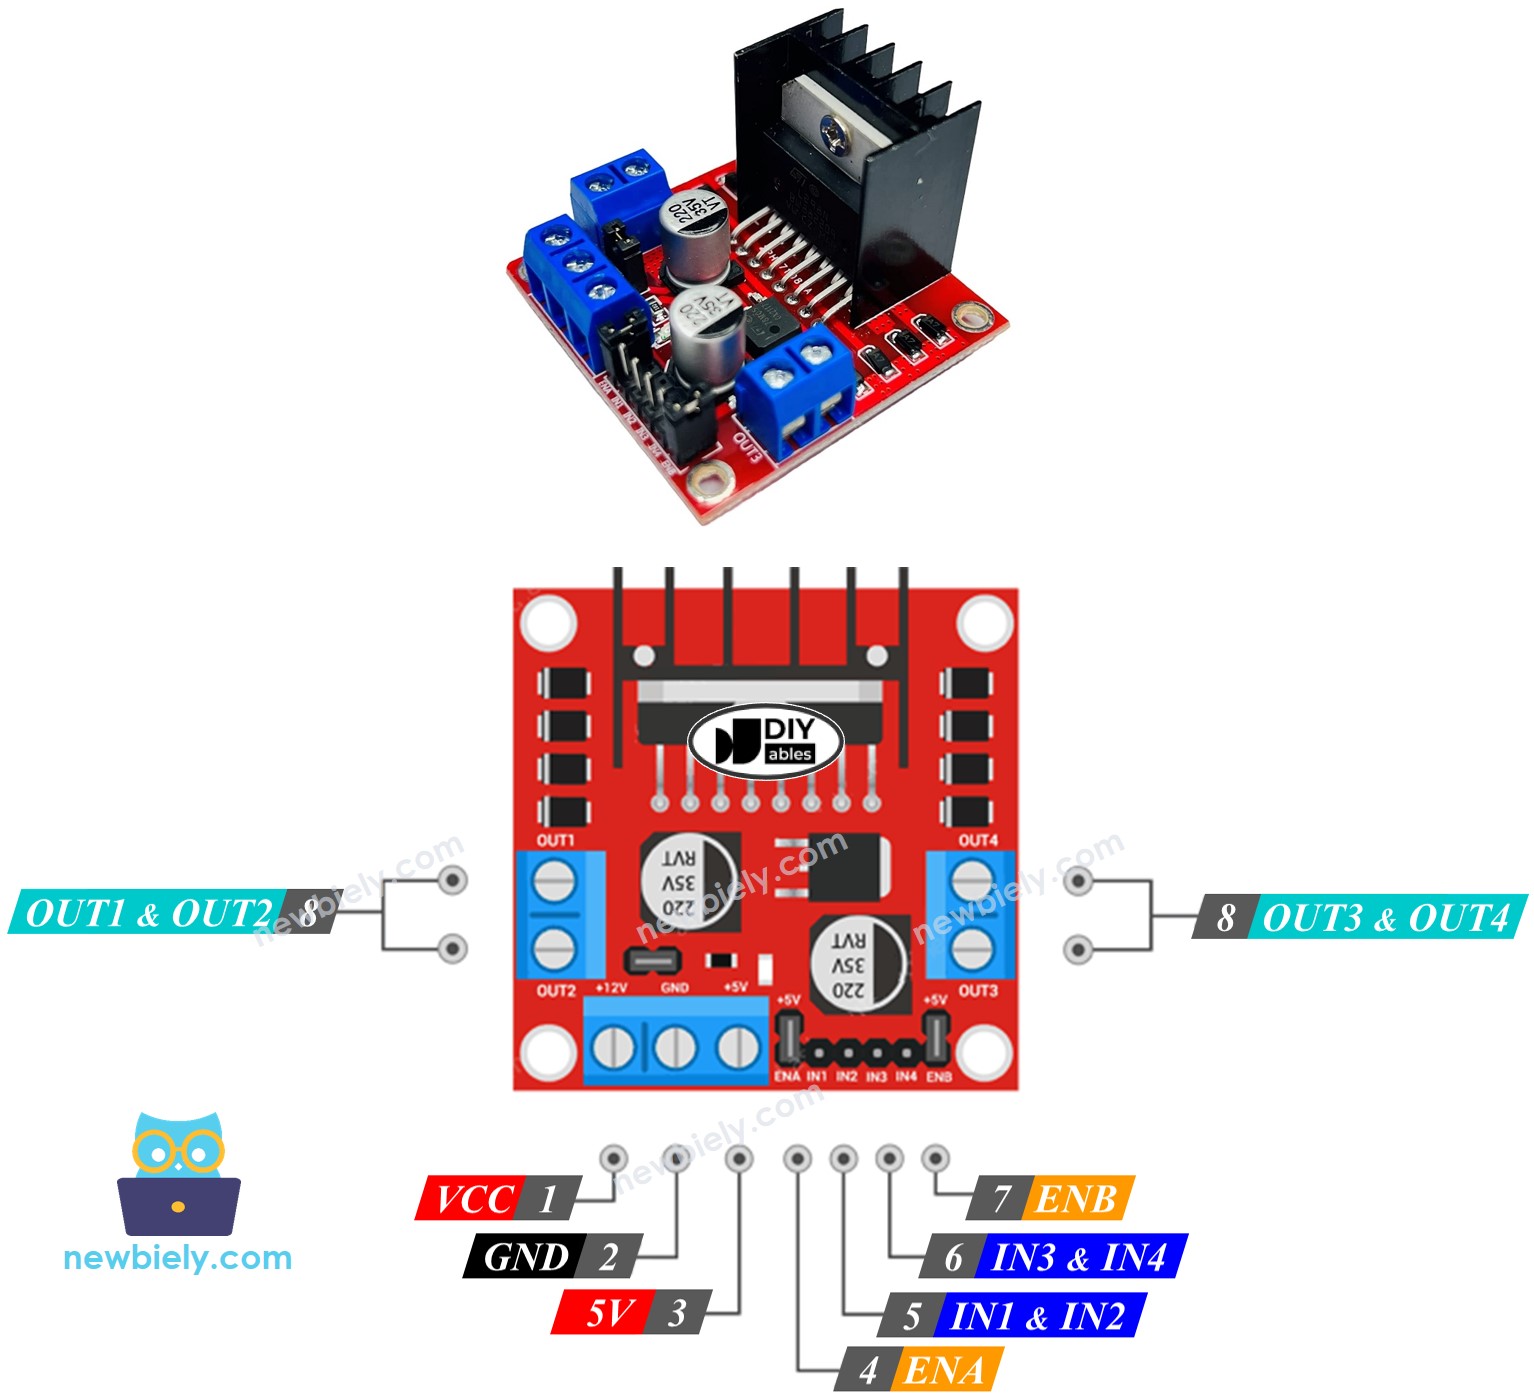
O Driver L298N tem 11 pinos e três jumpers:
- Pino VCC: fornece energia para o motor. Pode ser qualquer valor entre 5 e 35V.
- Pino GND: é um pino de terra comum, deve ser conectado ao GND (0V).
- Pino 5V: fornece energia para o módulo L298N. Pode ser alimentado com 5V do ESP32.
- Pinos IN1, IN2, IN3, IN4: são conectados aos pinos do ESP32 para receber o sinal de controle do motor de passo.
- Pinos OUT1, OUT2, OUT3, OUT4: são conectados ao motor de passo.
- Jumpers ENA, ENB: são usados para habilitar o motor de passo. Você precisa manter os dois jumpers ENA e ENB no lugar.
- Jumper 5V-EN: se mantivermos o jumper 5V-EN no lugar, a energia do módulo L298N vem do VCC, e não precisamos conectar nada ao pino 5V. Se removermos o jumper 5V-EN, precisamos alimentar o módulo L298N pelo pino 5V
Como descrito acima, o driver L298N tem duas alimentações de entrada:
- Uma para o motor de passo (pinos VCC e GND): de 5 a 35V.
- Uma para o funcionamento interno do módulo L298N (pinos 5V e GND): de 5 a 7V. Se o jumper 5V-EN for mantido no lugar, não precisamos conectar este pino a nada.
Diagrama de Ligação
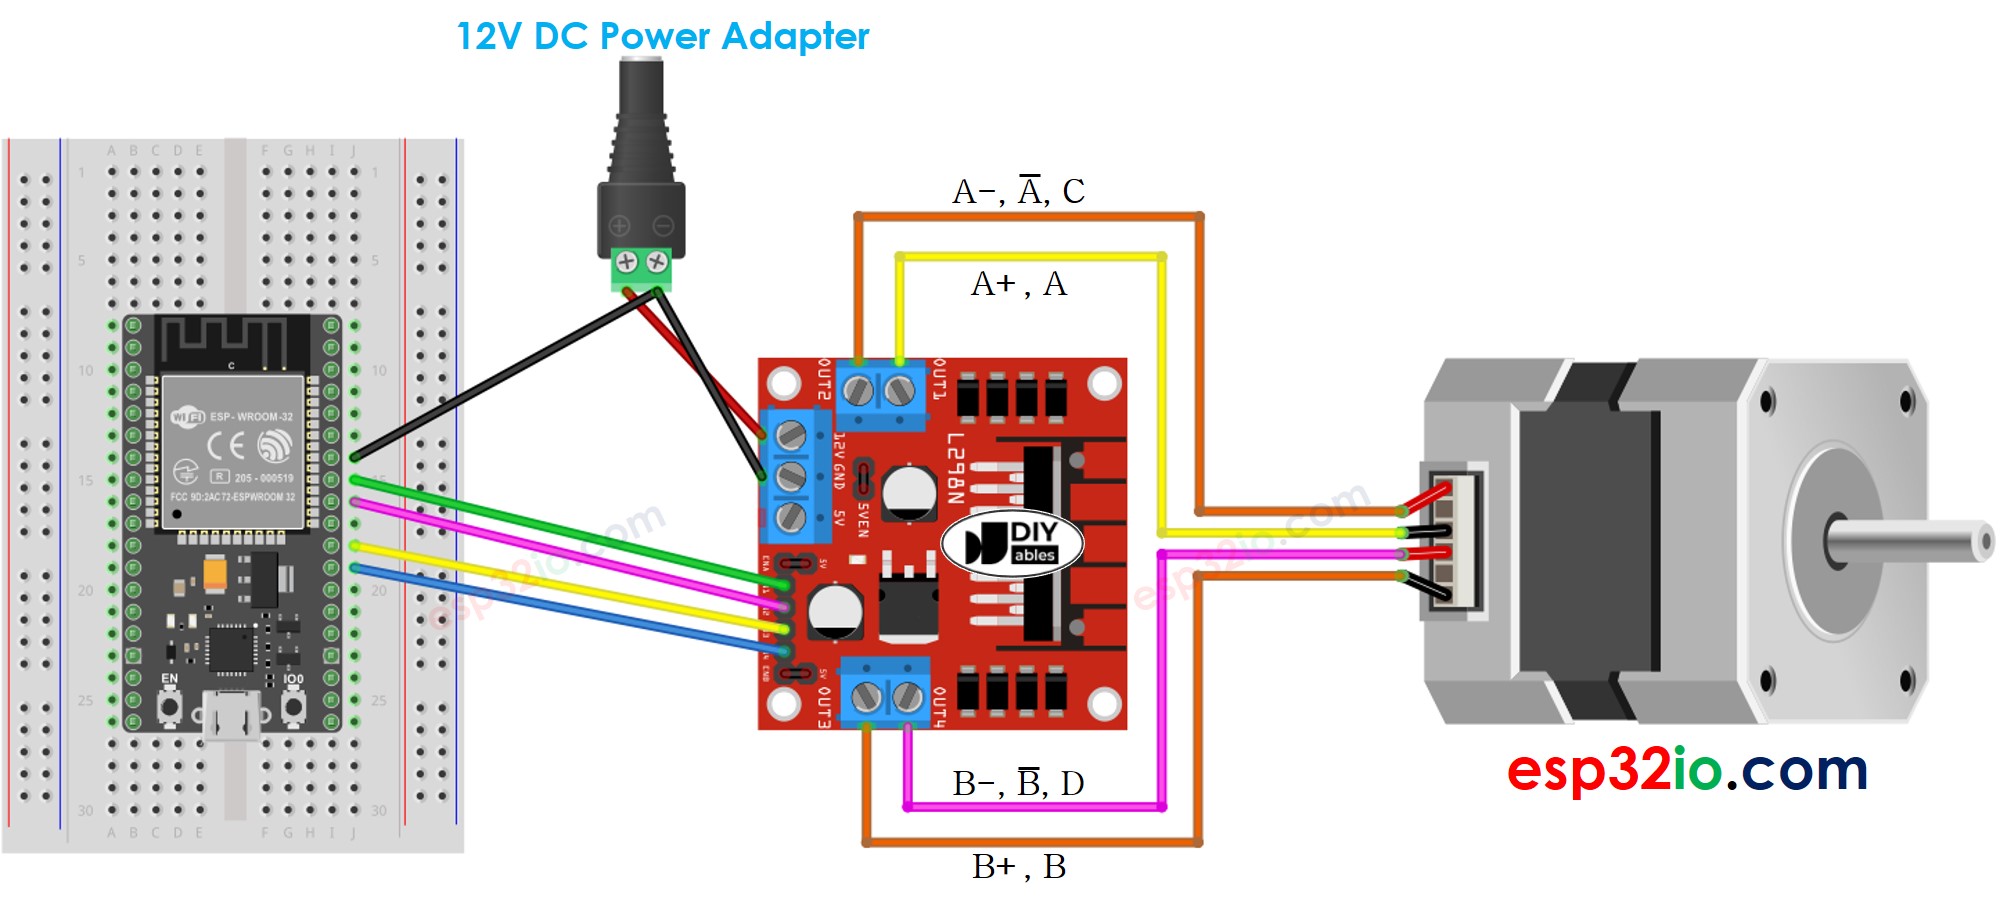
This image is created using Fritzing. Click to enlarge image
Se você não sabe como alimentar o ESP32 e outros componentes, veja as instruções no tutorial a seguir: Como alimentar o ESP32.
※ Nota:
- Mantenha os três jumpers do módulo L298N no lugar (caso a alimentação do motor seja ≤ 12V)
- A ordem dos pinos nos motores de passo pode variar entre fabricantes. Confira a tabela abaixo para a ligação correta.
Tabela de ligação entre o ESP32 e o Driver L298N
| Pinos do ESP32 | Pinos do L298N |
|---|---|
| 7 | IN1 |
| 6 | IN2 |
| 5 | IN3 |
| 4 | IN4 |
Tabela de ligação entre o Driver L298N e o Motor de Passo
Importante!: Não se preocupe com a ordem dos fios do motor de passo na imagem do diagrama de ligação acima. Ela é apenas um exemplo. A ordem dos pinos nos motores de passo pode variar entre fabricantes. Garanta que a sua ligação siga a tabela abaixo.
| Pinos do L298N | Pinos do motor de passo | Ou | Ou |
|---|---|---|---|
| OUT1 | A+ | A | A |
| OUT2 | A- | A | C |
| OUT3 | B+ | B | B |
| OUT4 | B- | B | D |
Antes de comprar um motor de passo, recomendamos que você confira o datasheet, a especificação ou o manual do motor de passo. Garanta que eles forneçam o mapeamento entre a cor e o nome do pino. Por exemplo, este motor de passo fornece o mapeamento como na imagem abaixo:
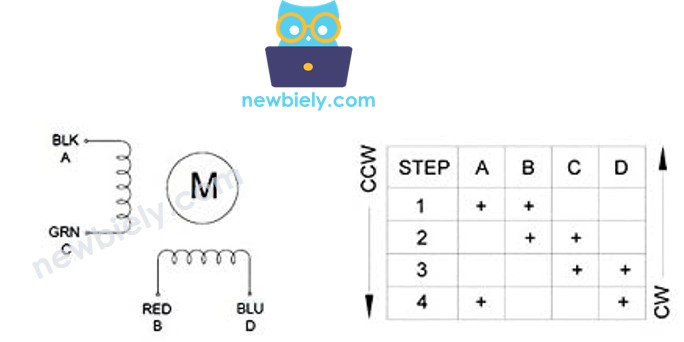
Com base nesse mapeamento, a tabela de ligação fica assim:
| Pinos do L298N | pinos do motor de passo | cor do fio |
|---|---|---|
| OUT1 | A | fio preto |
| OUT2 | C | fio verde |
| OUT3 | B | fio vermelho |
| OUT4 | D | fio azul |
※ Nota:
Em todas as tabelas de ligação acima entre o motor de passo e o Driver L298N, podemos trocar OUT1 com OUT2, e OUT3 com OUT4. Portanto, há mais maneiras de fazer a ligação. No entanto, se trocarmos, o sentido de rotação do motor pode mudar (de horário para anti-horário, e vice-versa).
Como controlar um Motor de passo usando um driver L298N.
Controlar um motor de passo não é uma tarefa simples, principalmente quando queremos controlá-lo de forma não bloqueante. Felizmente, graças à biblioteca AccelStepper, controlar o motor de passo fica muito fácil.
O Arduino IDE também tem uma biblioteca Stepper integrada. No entanto, não recomendamos que você use essa biblioteca porque:
- A biblioteca fornece funções bloqueantes. Isso significa que ela impede o ESP32 de fazer outras tarefas enquanto controla o motor de passo.
- Ela não tem funções suficientes.
Em vez disso, recomendamos que você use a biblioteca AccelStepper. Esta biblioteca suporta:
- Aceleração
- Desaceleração.
- Acionamento em passo completo e meio passo.
- Vários motores de passo simultâneos, com passos independentes e concorrentes em cada motor.
- Desvantagem: NÃO suporta acionamento em micropasso
Como Controlar a Posição do Motor de Passo via Driver L298N
Podemos mover o motor de passo para a posição desejada usando:
※ Nota:
A função stepper.moveTo() é não bloqueante. Esse é um ótimo ponto da biblioteca. No entanto, temos de prestar atenção ao usar esta função:
- Chame 'stepper.run()' o mais frequentemente possível. Ela deve ser chamada na função void loop().
- NÃO use a função delay() enquanto o motor estiver se movendo.
- NÃO se deve usar as funções Serial.print() e Serial.println() enquanto o motor estiver se movendo. Essas funções fazem o motor de passo se mover mais devagar.
Como Controlar a Velocidade do Motor de Passo via Driver L298N
Podemos controlar não só a velocidade, mas também a aceleração e a desaceleração, usando algumas funções simples.
Como Controlar a Direção do Motor de Passo via Driver L298N
Se você fizer a ligação como acima, o motor vai girar no:
- Sentido horário: se controlarmos o motor de uma posição para uma posição maior (incremento de posição)
- Sentido anti-horário: se controlarmos o motor de uma posição para uma posição menor (decremento de posição)
Por exemplo:
- Se a posição atual é 100 e controlamos o motor para 200, o motor gira no sentido horário
- Se a posição atual é -200 e controlamos o motor para -100, o motor gira no sentido horário
- Se a posição atual é 200 e controlamos o motor para 100, o motor gira no sentido anti-horário
- Se a posição atual é -100 e controlamos o motor para -200, o motor gira no sentido anti-horário
※ Nota:
Como mencionado antes, se você trocar OUT1 com OUT2, ou OUT3 com OUT4, o incremento da posição pode ser anti-horário e o decremento da posição pode ser horário.
Como Parar o Motor de Passo
- O motor de passo para automaticamente depois de chegar à posição desejada.
- O motor de passo pode ser forçado a parar imediatamente a qualquer momento usando a função stepper.stop().
Código ESP32 - Código do Motor de Passo
O código abaixo faz o seguinte:
- Gira o motor uma revolução no sentido horário
- Para o motor por 5 segundos
- Gira o motor de volta uma revolução no sentido anti-horário
- Para o motor por 5 segundos
- Esse processo se repete indefinidamente
Passos Rápidos
- Se esta é a primeira vez que você usa o ESP32, veja como configurar o ambiente do ESP32 no Arduino IDE.
- Faça a ligação como na imagem acima.
- Conecte a placa ESP32 ao seu PC por um cabo micro USB
- Abra o Arduino IDE no seu PC.
- Selecione a placa ESP32 correta (por exemplo, ESP32 Dev Module) e a porta COM.
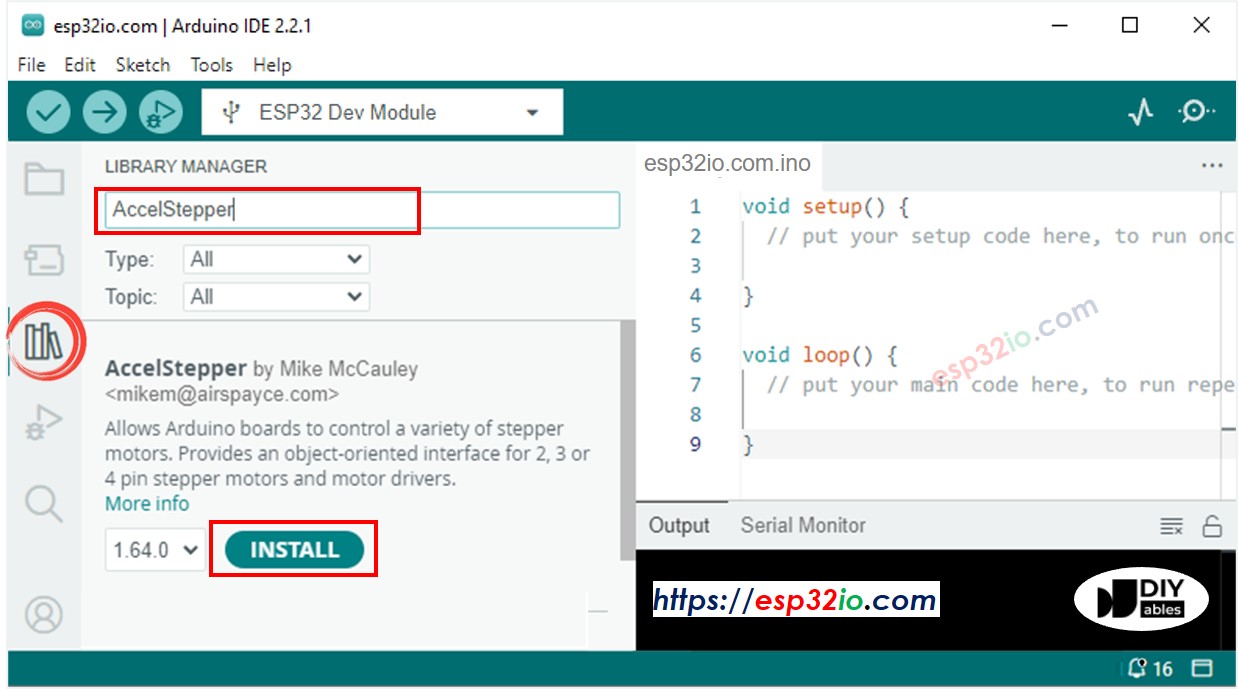
- Clique no ícone Libraries na barra à esquerda do Arduino IDE.
- Pesquise “AccelStepper” e encontre a biblioteca AccelStepper de Mike McCauley
- Clique no botão Install para instalar a biblioteca AccelStepper.
- Copie o código acima e abra no Arduino IDE
- Clique no botão Upload no Arduino IDE para carregar o código no ESP32
- Você vai ver:
- O motor de passo gira uma revolução no sentido horário
- O motor de passo para por 5 segundos
- O motor de passo gira de volta uma revolução no sentido anti-horário
- O motor de passo para por 5 segundos
- O processo acima é executado repetidamente.
- Veja o resultado no Serial Monitor
Explicação do Código
Leia a explicação linha por linha nas linhas de comentário do código-fonte!
Vídeo
O vídeo de demonstração abaixo usa o código a seguir:
O código abaixo faz o motor de passo tocar o tema do Super Mario, mudando sua velocidade a cada nota:
O código abaixo faz o motor de passo tocar Ode à Alegria:
O código abaixo faz o motor de passo tocar Twinkle Twinkle Little Star: