
ESP32 - Sensor de Movimento - Servo Motor
Este tutorial ensina como usar o ESP32 com o sensor de movimento HC-SR501 e um Servo Motor. Em detalhes:
- O ESP32 gira automaticamente o servo motor para 90 graus se um movimento for detectado,
- O ESP32 gira automaticamente o servo motor de volta para 0 grau se o movimento NÃO for detectado.
Hardware Necessário
Or you can buy the following kits:
| 1 | × | DIYables ESP32 Starter Kit (ESP32 included) | |
| 1 | × | DIYables ESP32 S3 Starter Kit (ESP32 S3 included) | |
| 1 | × | DIYables Sensor Kit (18 sensors/displays) |
Divulgação: Alguns dos links desta seção são links de afiliado da Amazon. Podemos receber uma comissão pelas compras feitas por meio desses links, sem custo adicional para você. Agradecemos o seu apoio.
Buy Note: For controlling multiple servo motors, use the PCA9685 16 Channel PWM Servo Driver Module to save MCU pins and simplify wiring.
Sobre o Servo Motor e o Sensor de Movimento
Temos tutoriais específicos sobre o servo motor e o sensor de movimento. Cada tutorial contém informações detalhadas e instruções passo a passo sobre a pinagem do hardware, o princípio de funcionamento, a ligação com o ESP32, o código ESP32... Saiba mais sobre eles nos links a seguir:
Diagrama de Ligação
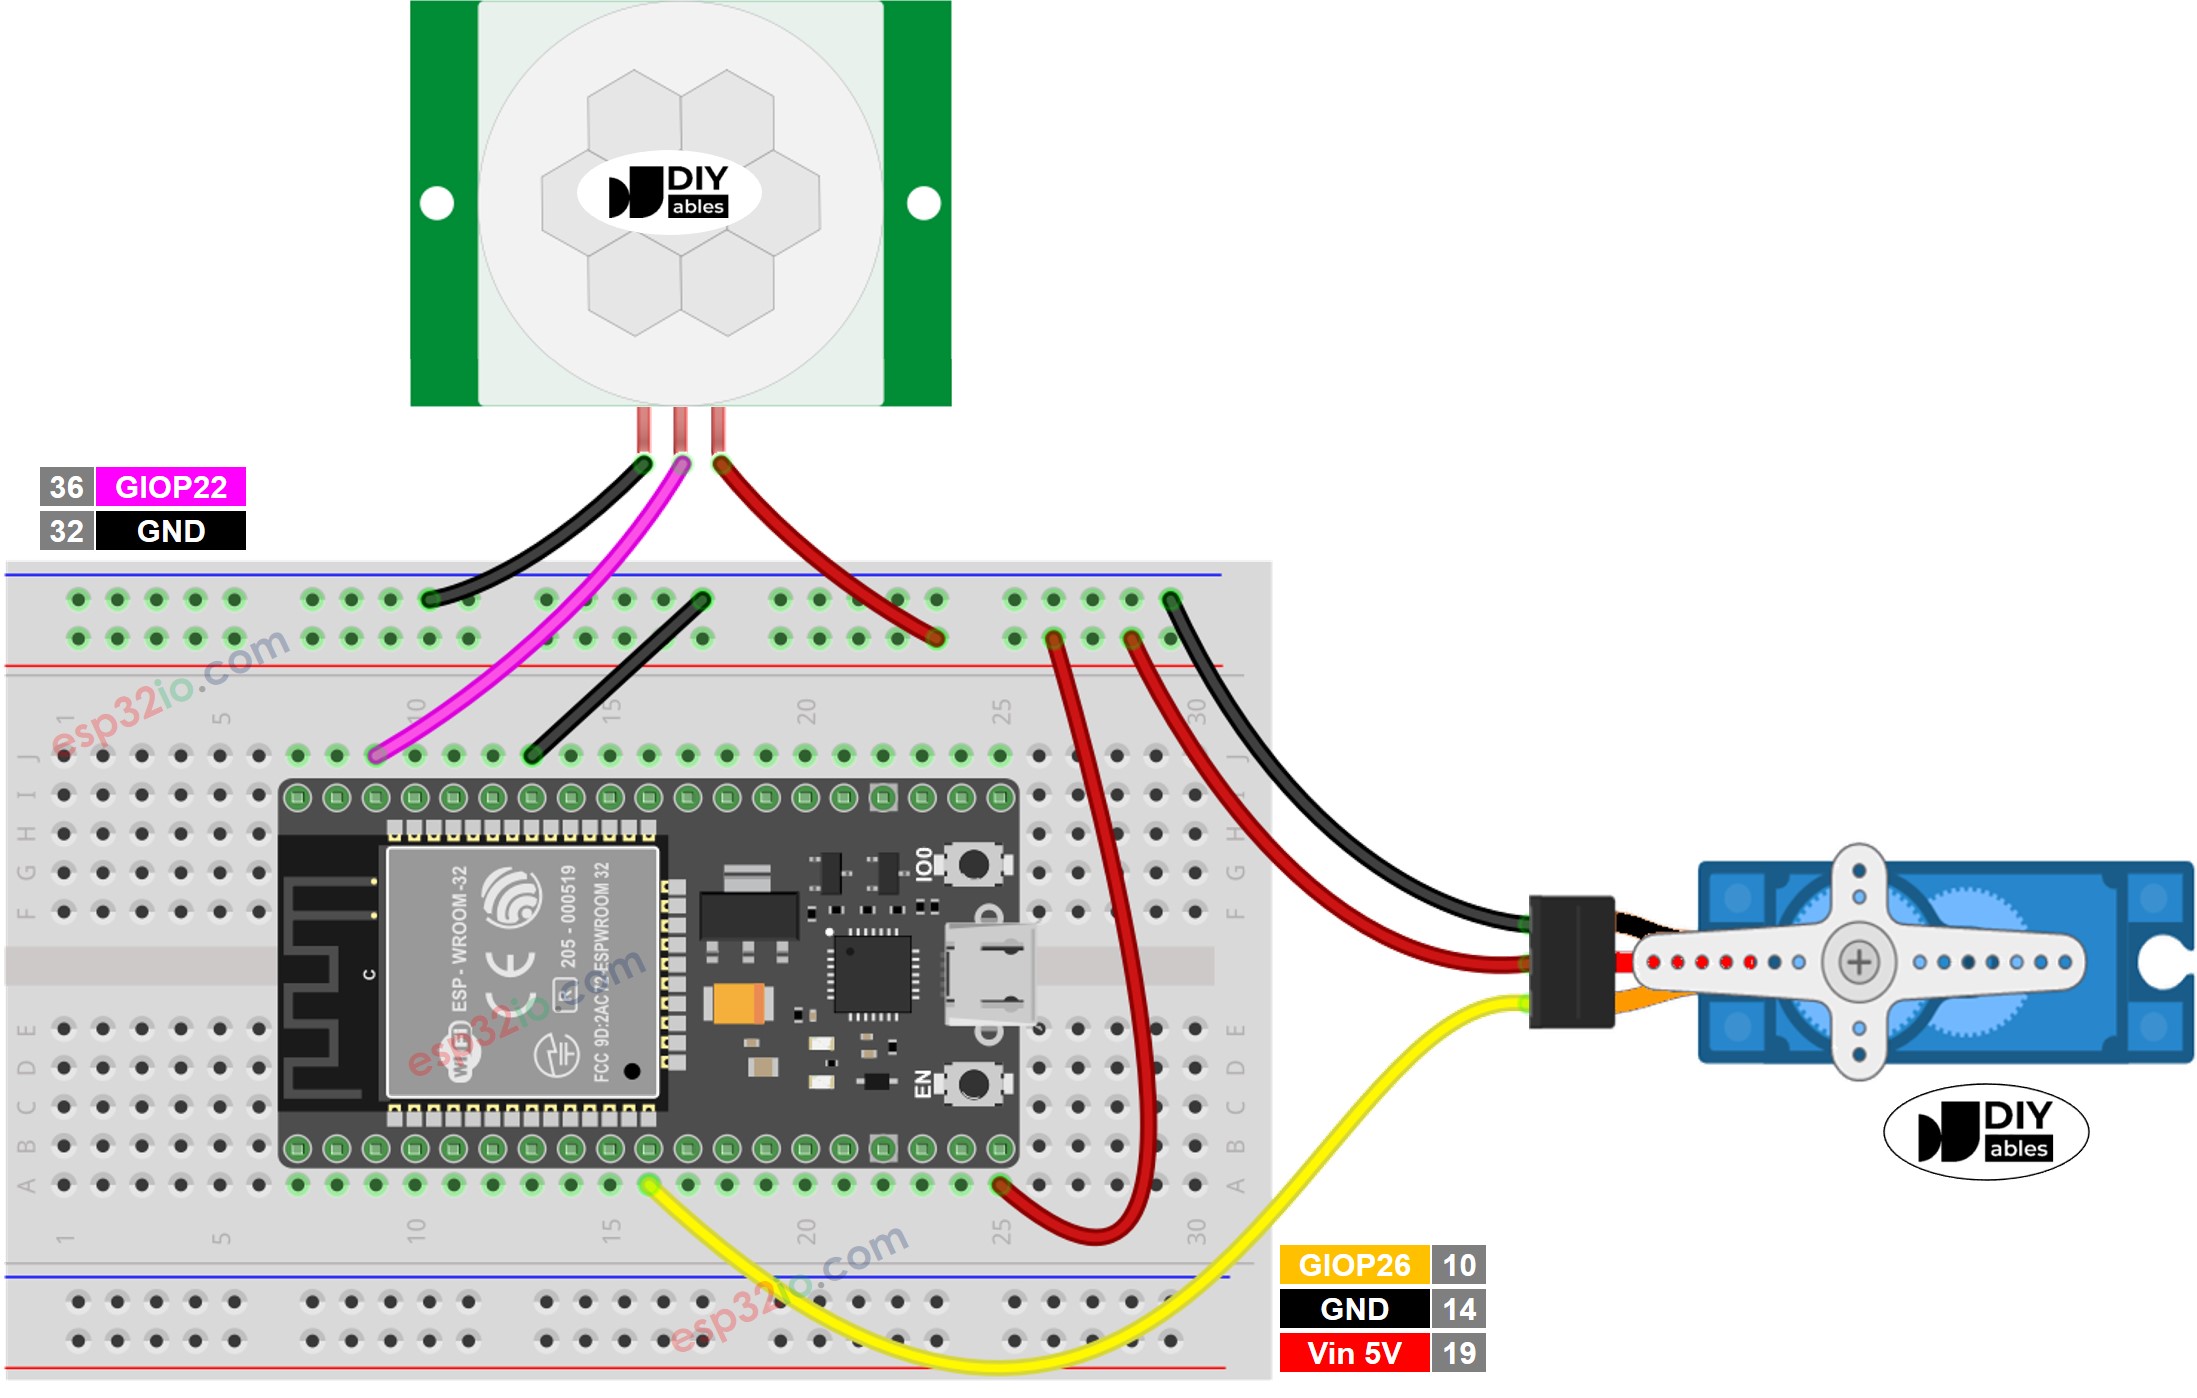
This image is created using Fritzing. Click to enlarge image
Se você não sabe como alimentar o ESP32 e outros componentes, veja as instruções no tutorial a seguir: Como alimentar o ESP32.
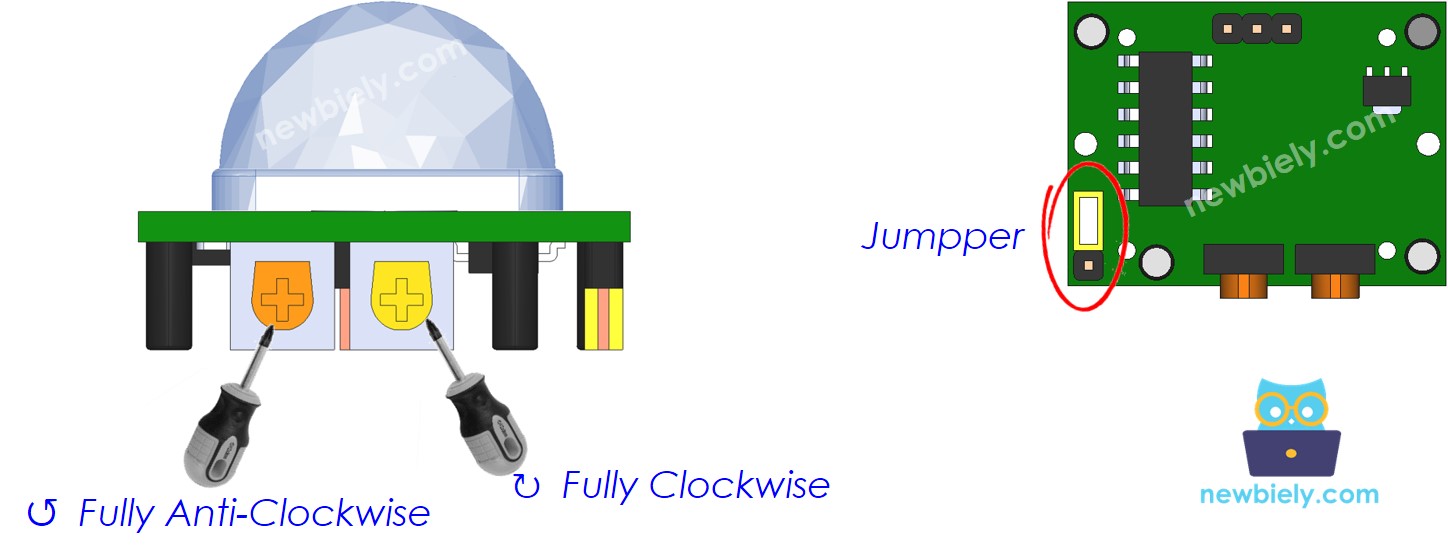
Configuração Inicial
| Ajuste de Alcance de Detecção | Gire totalmente no sentido horário. |
| Ajuste de Tempo de Atraso | Gire totalmente no sentido anti-horário. |
| Seletor de Disparo Repetido | Coloque o jumper como na imagem abaixo. |
Código ESP32 - Sensor de Movimento Controla Servo Motor
/*
* Este código de ESP32 foi desenvolvido por pt.newbiely.com
* Este código de ESP32 é disponibilizado ao público sem nenhuma restrição.
* Para tutoriais completos e diagramas de ligação, visite:
* https://pt.newbiely.com/tutorials/esp32/esp32-motion-sensor-servo-motor
*/
#include <ESP32Servo.h>
#define MOTION_SENSOR_PIN 22 // ESP32 pin GPIO22 connected to motion sensor's pin
#define SERVO_PIN 26 // ESP32 pin GPIO26 connected to servo motor's pin
Servo servo; // create servo object to control a servo
// variables will change:
int angle = 0; // the current angle of servo motor
int lastMotionState; // the previous state of motion sensor
int currentMotionState; // the current state of motion sensor
void setup() {
Serial.begin(9600); // initialize serial
pinMode(MOTION_SENSOR_PIN, INPUT); // set ESP32 pin to input mode
servo.attach(SERVO_PIN); // attaches the servo on pin 9 to the servo object
servo.write(angle);
currentMotionState = digitalRead(MOTION_SENSOR_PIN);
}
void loop() {
lastMotionState = currentMotionState; // save the last state
currentMotionState = digitalRead(MOTION_SENSOR_PIN); // read new state
if (currentMotionState == LOW && lastMotionState == HIGH) { // pin state change: LOW -> HIGH
Serial.println("Motion detected!, rotating servo motor to 90°");
servo.write(90);
} else if (currentMotionState == HIGH && lastMotionState == LOW) { // pin state change: HIGH -> LOW
Serial.println("Motion stopped!, rotating servo motor to 0°");
servo.write(0);
}
}
Passos Rápidos
- Se esta é a primeira vez que você usa o ESP32, veja como configurar o ambiente para o ESP32 no Arduino IDE.
- Faça a ligação como na imagem acima.
- Conecte a placa ESP32 ao seu PC por meio de um cabo USB Type-C
- Abra o Arduino IDE no seu PC.
- Selecione a placa ESP32 correta (por exemplo, ESP32 Dev Module) e a porta COM.
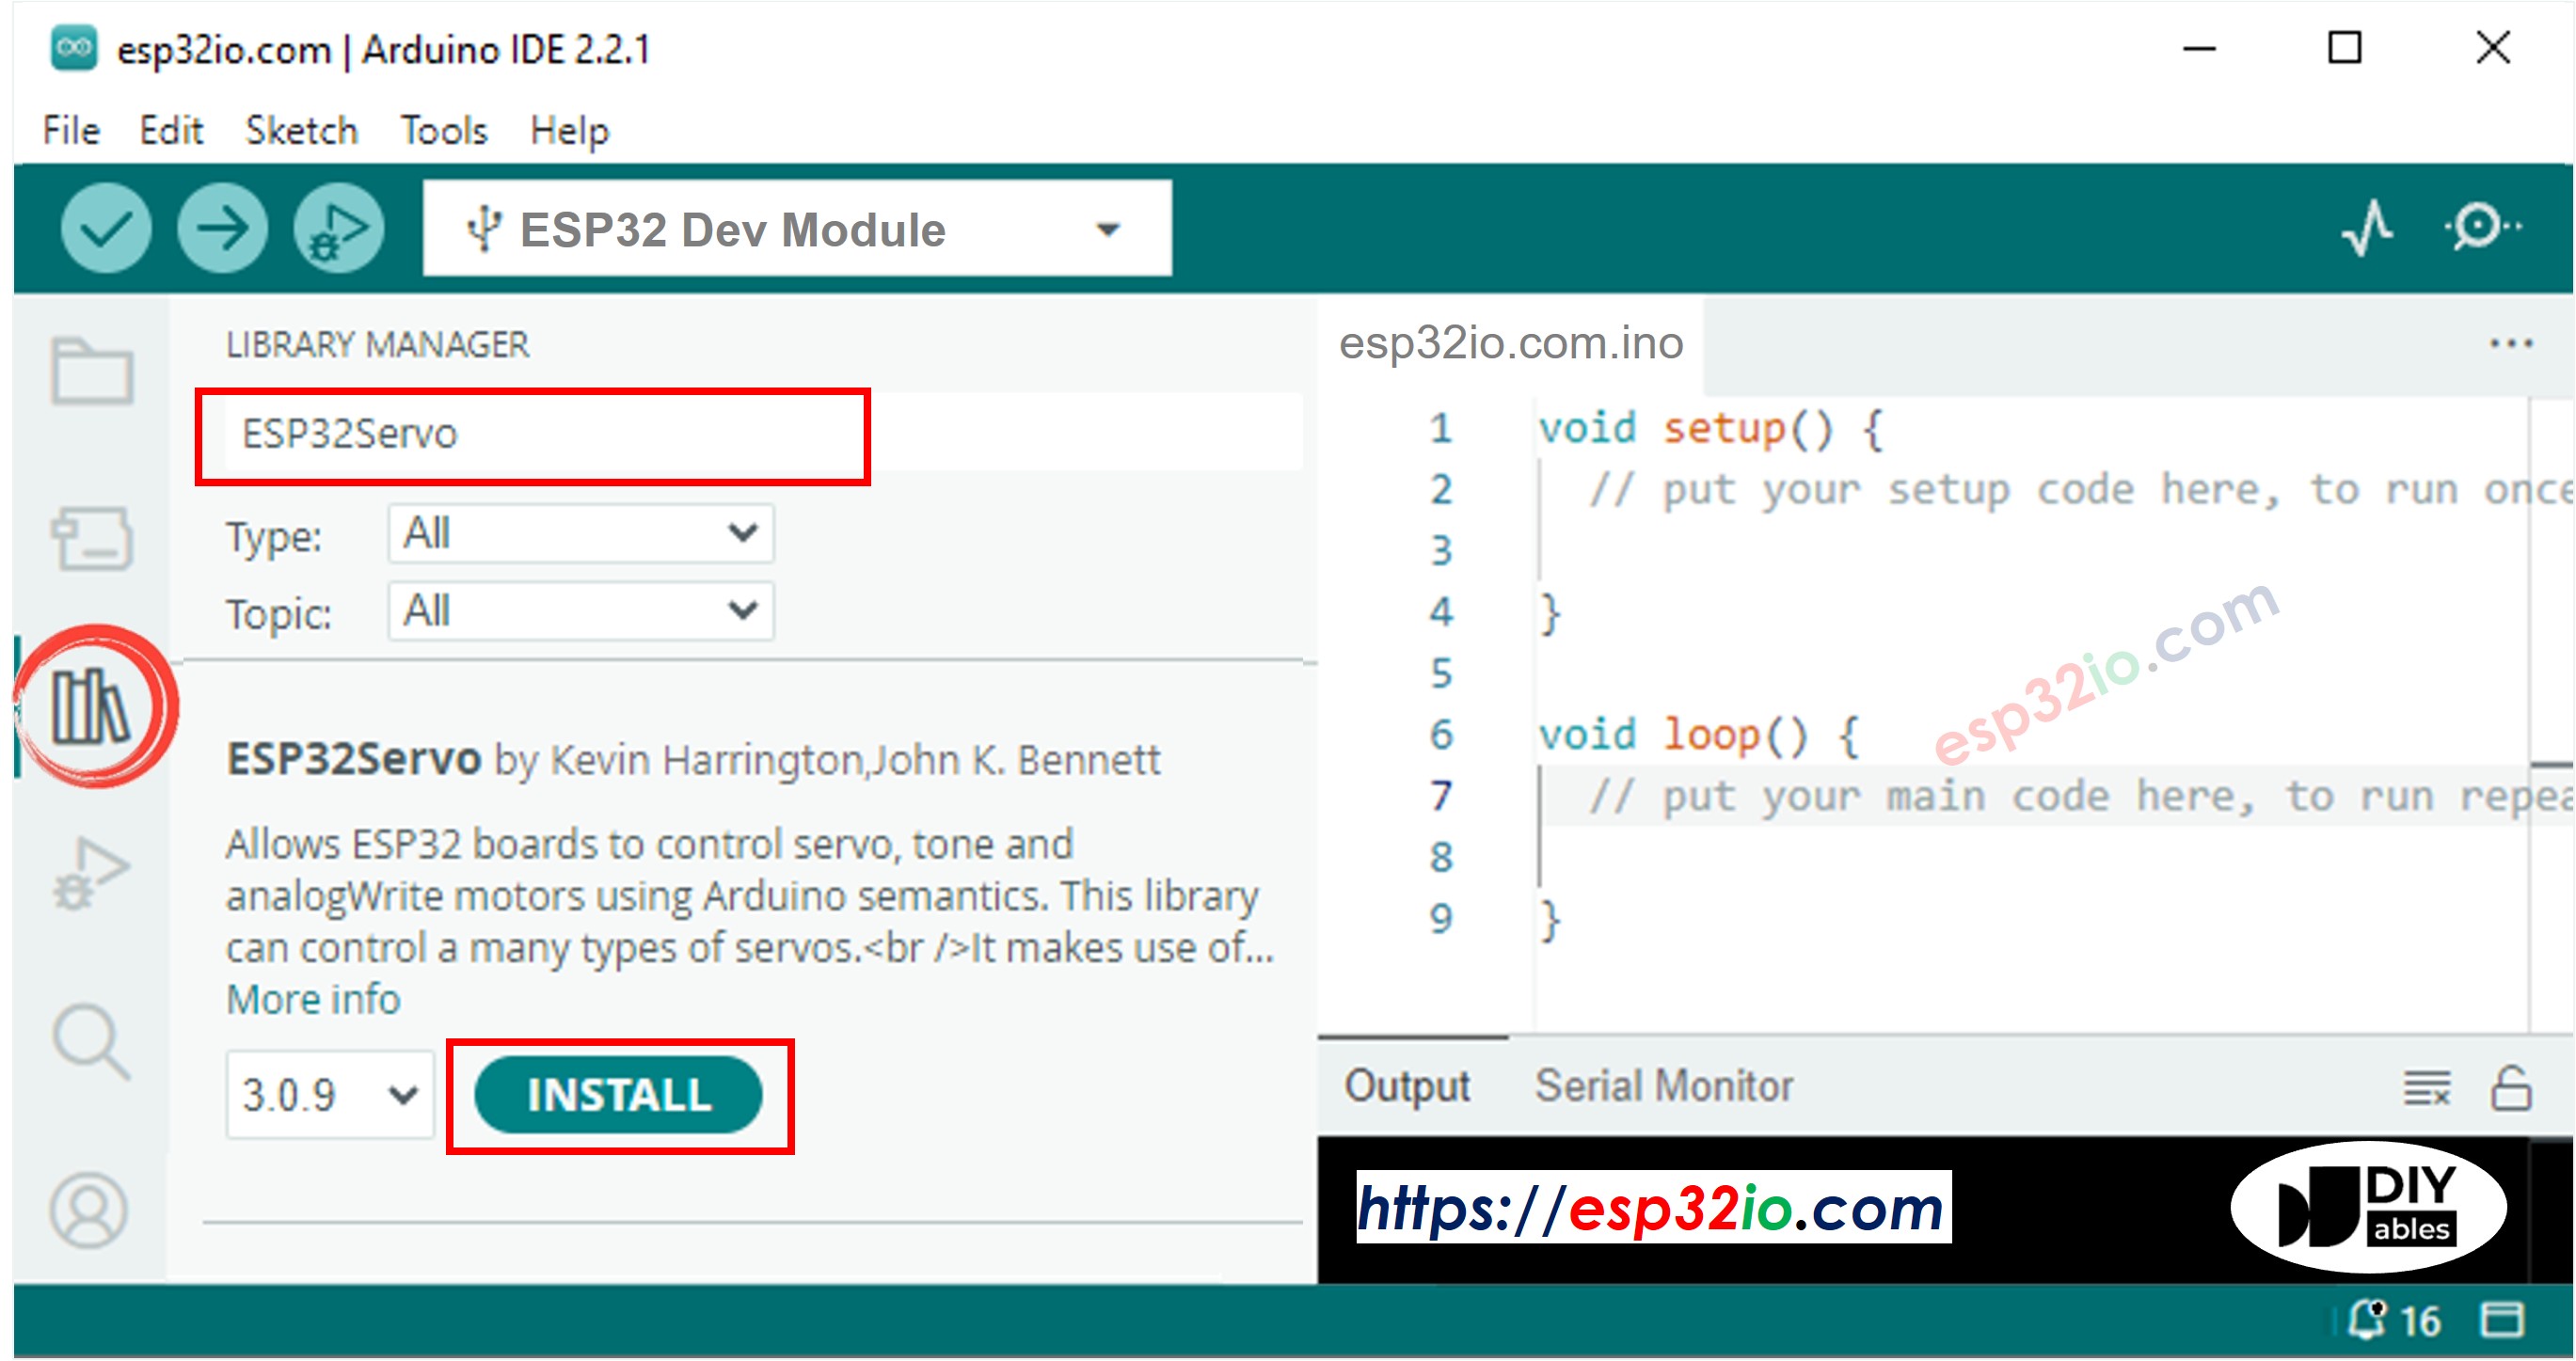
- Clique no ícone Libraries na barra esquerda do Arduino IDE.
- Digite ESP32Servo na caixa de pesquisa e procure a biblioteca servo de Kevin Harrington,John K. Bennett.
- Clique no botão Install para instalar a biblioteca de servo motor para o ESP32.
- Copie o código acima e cole no Arduino IDE.
- Compile e faça upload do código para a placa ESP32 clicando no botão Upload no Arduino IDE
- Mova sua mão na frente do sensor
- Veja a mudança do servo motor