
ESP32 - Potenciômetro Aciona Servo Motor
Este tutorial ensina você a usar o ESP32 com o potenciômetro para controlar o servo motor. Em detalhes:
- O ESP32 gira automaticamente um servo motor para 90° se o valor analógico do potenciômetro estiver acima de um limite
- O ESP32 gira automaticamente um servo motor de volta para 0° se o valor analógico do potenciômetro estiver abaixo de um limite
Também vamos aprender a converter o valor analógico em tensão e depois usar o limite de tensão para controlar o servo motor:
- O ESP32 gira automaticamente um servo motor para 90° se a tensão do potenciômetro estiver acima de um limite.
- O ESP32 gira automaticamente um servo motor de volta para 0° se a tensão do potenciômetro estiver abaixo de um limite.
Se você quiser controlar o ângulo do servo motor proporcionalmente ao valor do potenciômetro, veja o tutorial ESP32 - Servo motor controlado por potenciômetro
Hardware Necessário
Or you can buy the following kits:
| 1 | × | DIYables ESP32 Starter Kit (ESP32 included) | |
| 1 | × | DIYables ESP32 S3 Starter Kit (ESP32 S3 included) | |
| 1 | × | DIYables Sensor Kit (18 sensors/displays) |
Buy Note: For controlling multiple servo motors, use the PCA9685 16 Channel PWM Servo Driver Module to save MCU pins and simplify wiring.
Sobre o Servo Motor e o Potenciômetro
Temos tutoriais específicos sobre servo motor e potenciômetro. Cada tutorial contém informações detalhadas e instruções passo a passo sobre pinagem do hardware, princípio de funcionamento, ligação ao ESP32, código ESP32... Saiba mais sobre eles nos links a seguir:
Diagrama de Ligação
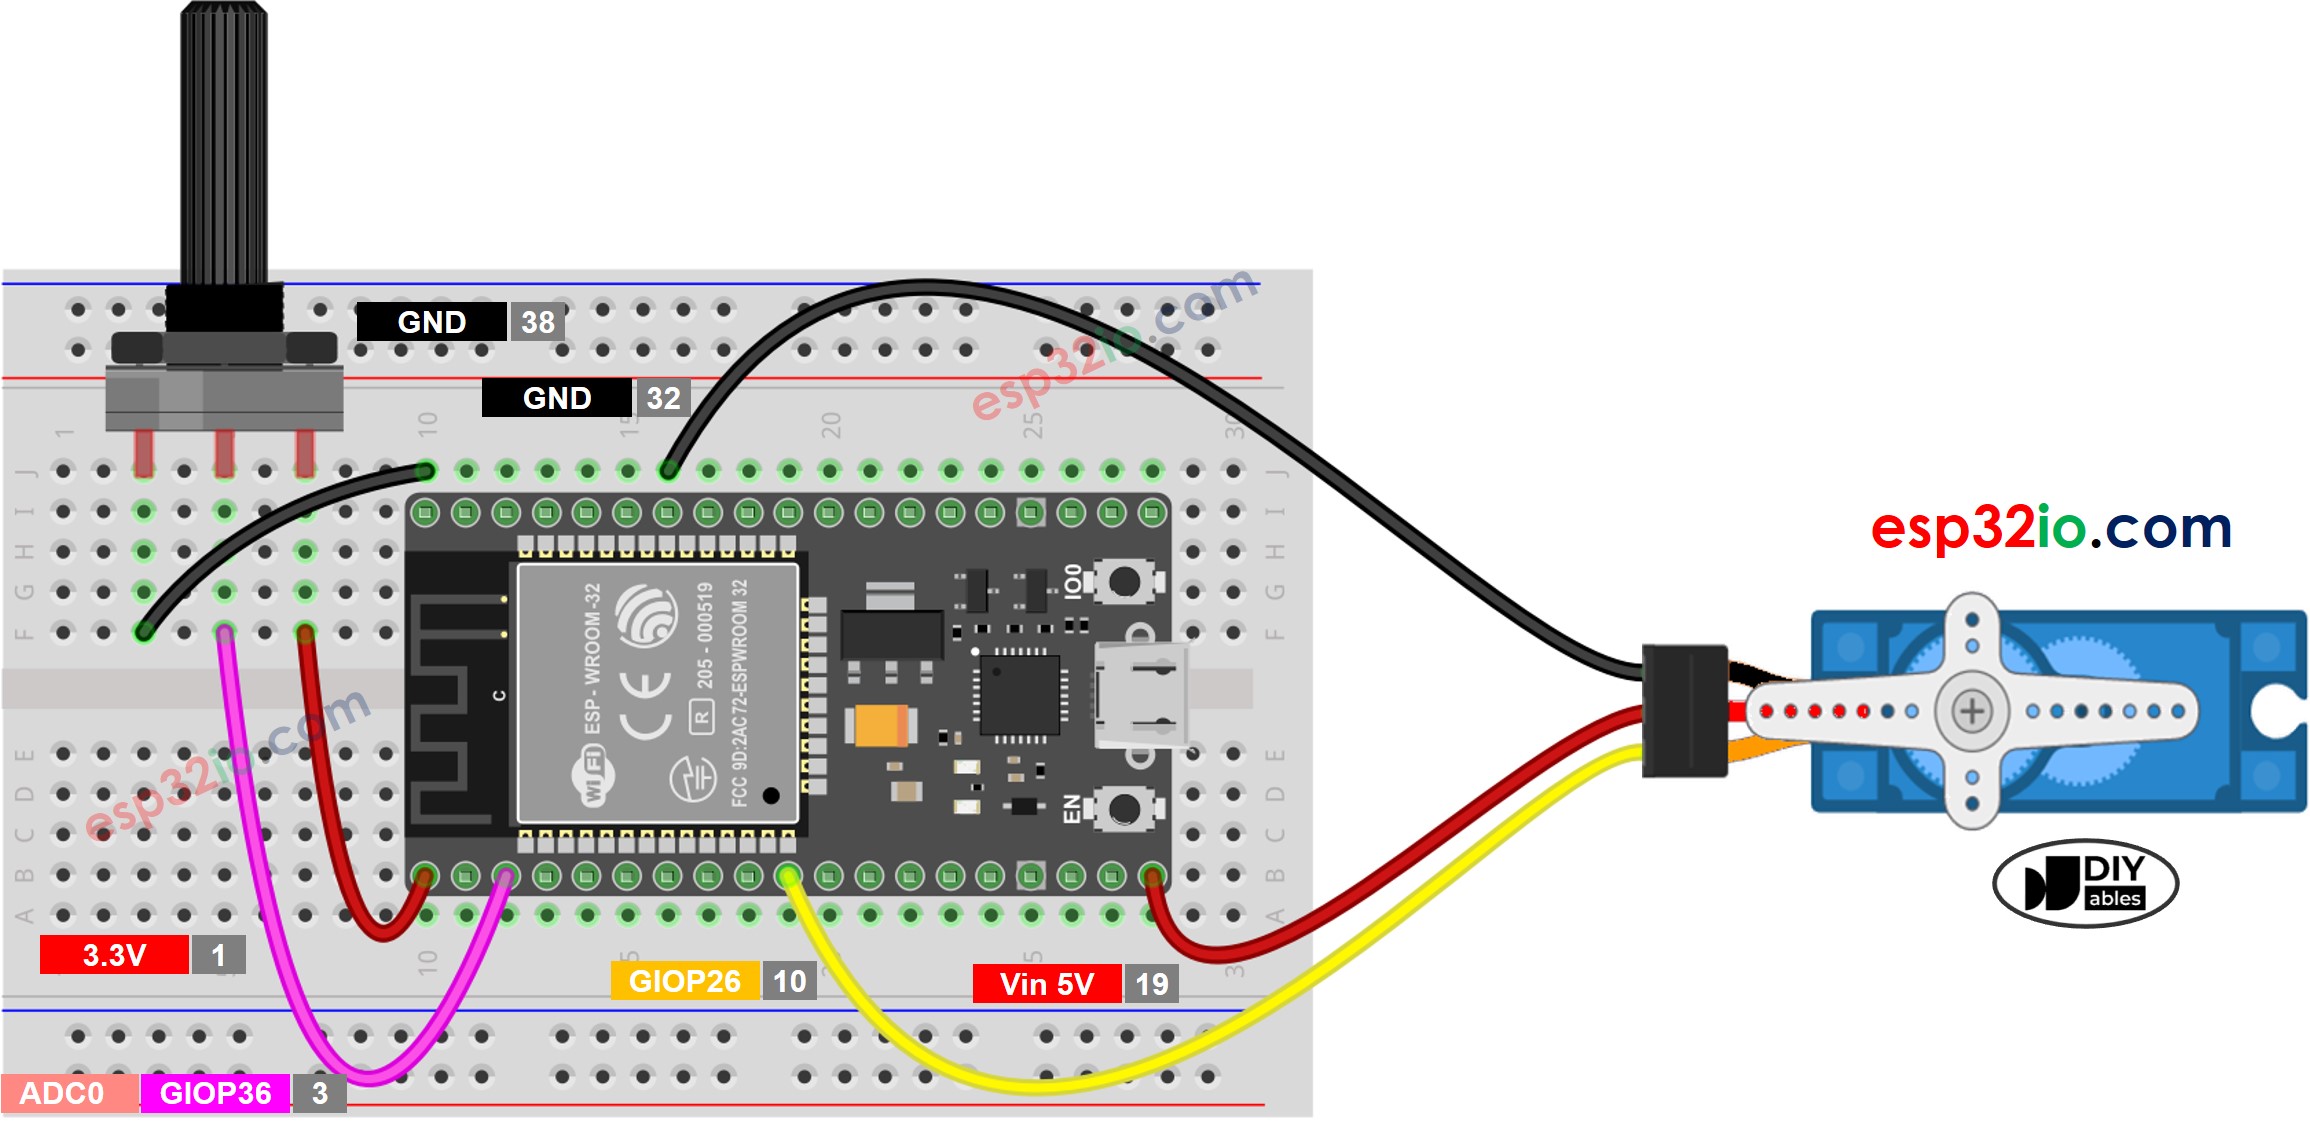
This image is created using Fritzing. Click to enlarge image
Se você não sabe como alimentar o ESP32 e outros componentes, veja as instruções no tutorial a seguir: Como alimentar o ESP32.
Código ESP32 - Limite Analógico
Passos Rápidos
- Se esta é a primeira vez que você usa o ESP32, veja como configurar o ambiente para o ESP32 na Arduino IDE.
- Faça a ligação conforme a imagem acima.
- Conecte a placa ESP32 ao seu PC por meio de um cabo USB Type-C
- Abra a Arduino IDE no seu PC.
- Selecione a placa ESP32 correta (por exemplo, ESP32 Dev Module) e a porta COM.
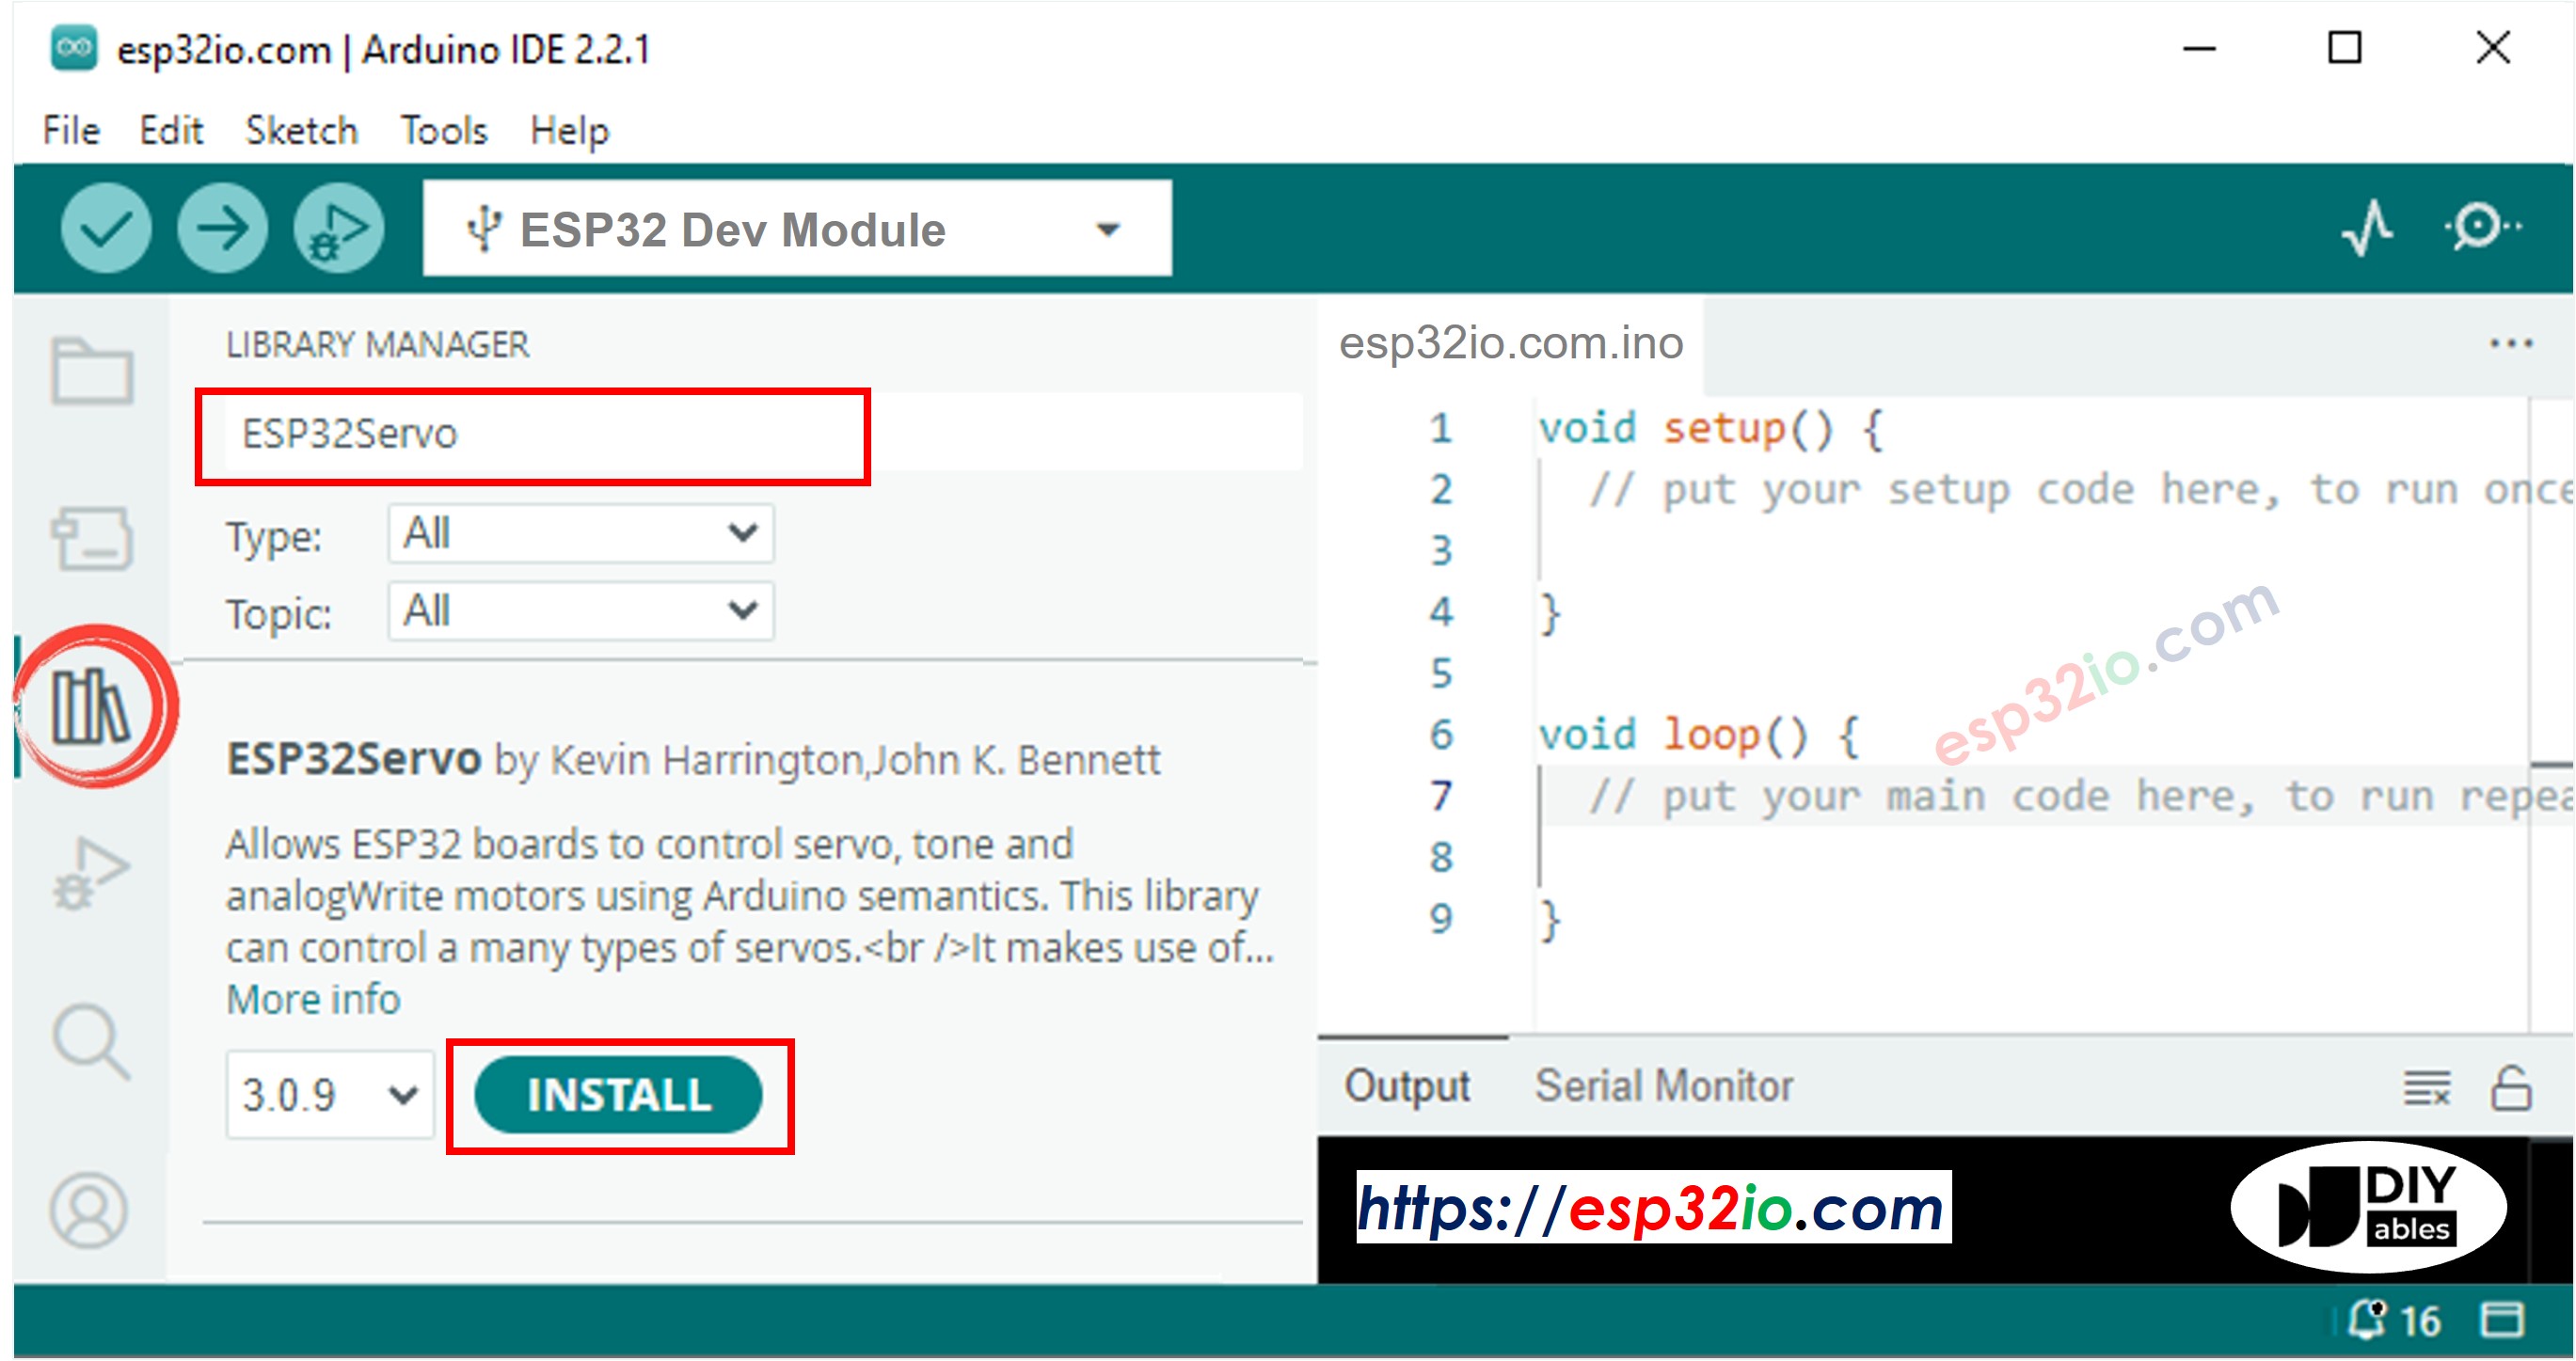
- Clique no ícone Libraries na barra esquerda da Arduino IDE.
- Digite ESP32Servo na caixa de pesquisa e procure a biblioteca de servo de Kevin Harrington, John K. Bennett.
- Clique no botão Install para instalar a biblioteca de servo motor para o ESP32.
- Copie o código acima e cole-o na Arduino IDE.
- Compile e carregue o código na placa ESP32 clicando no botão Upload na Arduino IDE
- Gire o potenciômetro
- Veja o servo motor girando
Código ESP32 - Limite de Tensão
O valor analógico lido do potenciômetro é convertido em tensão e, em seguida, a tensão é comparada com um limite de tensão. Se ultrapassar o limite, o servo motor é acionado
※ Nota:
Este tutorial usa a função analogRead() para ler valores de um ADC (Conversor Analógico-Digital) conectado a um potenciômetro. O ADC do ESP32 é bom para projetos que NÃO precisam de alta precisão. No entanto, para projetos que precisam de medições precisas, observe:
- O ADC do ESP32 não é perfeitamente preciso e pode precisar de calibração para obter resultados corretos. Cada placa ESP32 pode ser um pouco diferente, então você precisa calibrar o ADC para cada placa individualmente.
- A calibração pode ser difícil, especialmente para iniciantes, e nem sempre pode fornecer os resultados exatos que você deseja.
Para projetos que precisam de alta precisão, considere usar um ADC externo (por exemplo, ADS1115) com o ESP32 ou usar um Arduino, que tem um ADC mais confiável. Se ainda quiser calibrar o ADC do ESP32, consulte o ESP32 ADC Calibration Driver