
Arduino - Motor
Vamos aprender:
- Quais tipos de motores podem ser usados com Arduino
- Quais são as diferenças entre os tipos de motores
- Como controlar cada tipo de motor
Tipos de Motores
Existem três tipos de motores muito usados com Arduino:
- Servo motor
- Motor de passo
- Motor DC
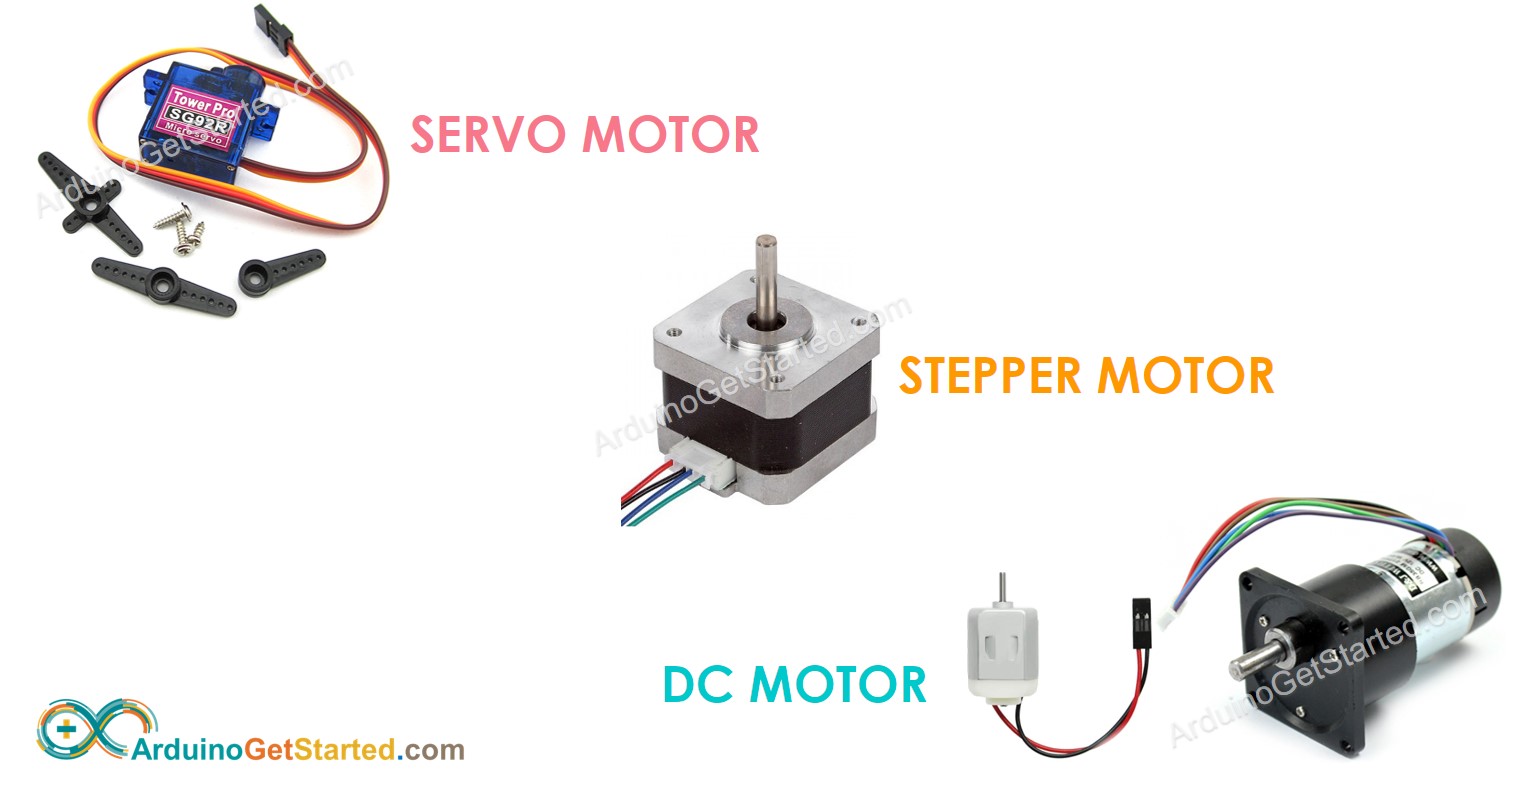
O servo motor tem dois tipos principais: servo motor de 180° e servo motor de 360°. Na verdade, a maioria das pessoas entende implicitamente "servo motor" como "servo motor de 180°".
O servo motor de 360° é parecido com o motor DC, exceto que não é necessário nenhum driver de hardware.
Servo motor de 180°
Características
- A rotação é limitada entre 0° e 180°
- Sentido de rotação: horário, anti-horário
- Posição de rotação: pode ser controlado para girar até um ângulo específico entre 0° e 180°
- Velocidade de rotação: pode ser controlada, mas não de forma suave
- Driver de hardware extra: NÃO é necessário. Basta controlar diretamente a partir de um pino do Arduino
- Fonte de alimentação extra: necessária
- Como controlar: fácil, basta usar um sinal PWM
Aplicação
- Qualquer aplicação que precise apenas girar um ângulo entre 0° e 180°
Tutorial de Servo motor
Motor de passo
Características
- A rotação é ilimitada
- Sentido de rotação: horário, anti-horário
- Posição de rotação: pode ser controlado para girar com precisão até qualquer posição angular.
- Velocidade de rotação: pode ser controlada com precisão. Além disso, a aceleração e a desaceleração podem ser controladas com precisão
- Driver de hardware extra: necessário
- Fonte de alimentação extra: necessária
- Como controlar: complicado; iniciantes devem usar a biblioteca
Aplicação
- Automação e robótica
- Impressoras, impressora 3D, CNC, plotter X-Y,
- Máquina de Coquetéis
Tutorial de Motor de Passo
- Tutorial Arduino - Motor de Passo
- Tutorial Arduino - Motor de Passo 28BYJ-48
Motor DC
Características
- A rotação é ilimitada
- Sentido de rotação: horário, anti-horário
- Posição de rotação: muito difícil girar com precisão até um ângulo específico
- Velocidade de rotação: fácil controlar o quão rápido gira, mas muito difícil controlar com precisão até um valor de velocidade específico.
- Driver de hardware extra: necessário.
- Fonte de alimentação extra: necessária
- Como controlar: fácil, basta usar um sinal PWM de alta tensão
※ Nota:
- Para controlar a posição do motor DC, precisamos de um hardware extra, chamado encoder, e depois usar um método de controle em malha fechada, como o controle PID. Isso é muito difícil para iniciantes.
- Para o controle de velocidade, podemos controlar facilmente o quão rápido ele gira, como lento, médio, rápido, muito rápido, ou qual porcentagem da velocidade máxima. No entanto, para controlar quantas voltas por segundo, precisamos de um hardware extra, chamado encoder, e depois usar um método de controle em malha fechada, como o controle PID. Isso é muito difícil para iniciantes.
- Alguns motores DC no mercado têm um encoder embutido
Aplicação
- Usado para controlar algo que precisa girar continuamente, mas cujo valor de velocidade não precisa ser especificado. Por exemplo: ventilador, bomba, carrinho de controle remoto, furadeira ...
※ Nota:
Existem dois tipos principais de motor DC: os motores DC com escovas e os motores DC sem escovas (brushless). O motor DC com escovas é muito usado em projetos DIY
Tutorial de Motor DC
Guia de escolha de motor
A escolha de um motor para um projeto depende de muitos fatores, como o peso carregado, a fonte de alimentação, as características da aplicação...
- Se o seu projeto precisa girar até uma posição angular entre 0° e 180°, escolha um servo motor de 180° adequado
- Se o seu projeto precisa girar com precisão até qualquer posição, escolha um motor de passo adequado
- Se o seu projeto precisa girar continuamente com precisão sem nenhuma posição, escolha um motor DC ou um servo motor de 360° adequado
Comprar Motor
Divulgação: Alguns dos links desta seção são links de afiliado da Amazon. Podemos receber uma comissão pelas compras feitas por meio desses links, sem custo adicional para você. Agradecemos o seu apoio.