
Arduino UNO R4 - Joystick - Servo Motor
Neste guia, vamos aprender a usar um Arduino UNO R4 e um joystick para controlar dois servo motores ou um kit pan-tilt.
Um joystick tem dois controles chamados potenciômetros, posicionados em ângulo reto um com o outro, conhecidos como eixo X e eixo Y. Esses potenciômetros produzem sinais, chamados de valor X e valor Y, que saem dos pinos VRX e VRY do joystick. Usamos esses sinais para controlar dois servo motores: o valor X move o servo motor #1 e o valor Y move o servo motor #2. Quando você os usa com um kit pan-tilt, os dois servo motores trabalham juntos para se mover em três dimensões.
Há dois exemplos de como a aplicação pode ser usada:
- Caso de uso 1: Os servo motores giram de acordo com a forma como o joystick é movido:
- Os ângulos de movimento dos servo motores acompanham os movimentos horizontal (X) e vertical (Y) do joystick.
- Soltar o joystick faz com que ele e os servo motores voltem à posição inicial.
- Caso de uso 2: Controle os servo motores com o joystick para diferentes direções:
- Empurrar o joystick para a esquerda gira o servo motor #1 no sentido horário.
- Empurrar o joystick para a direita gira o servo motor #1 no sentido anti-horário.
- Empurrar o joystick para cima gira o servo motor #2 no sentido horário.
- Empurrar o joystick para baixo gira o servo motor #2 no sentido anti-horário.
- Soltar o joystick não reinicia os servo motores.
- Pressionar o botão do joystick leva os servo motores de volta ao centro.
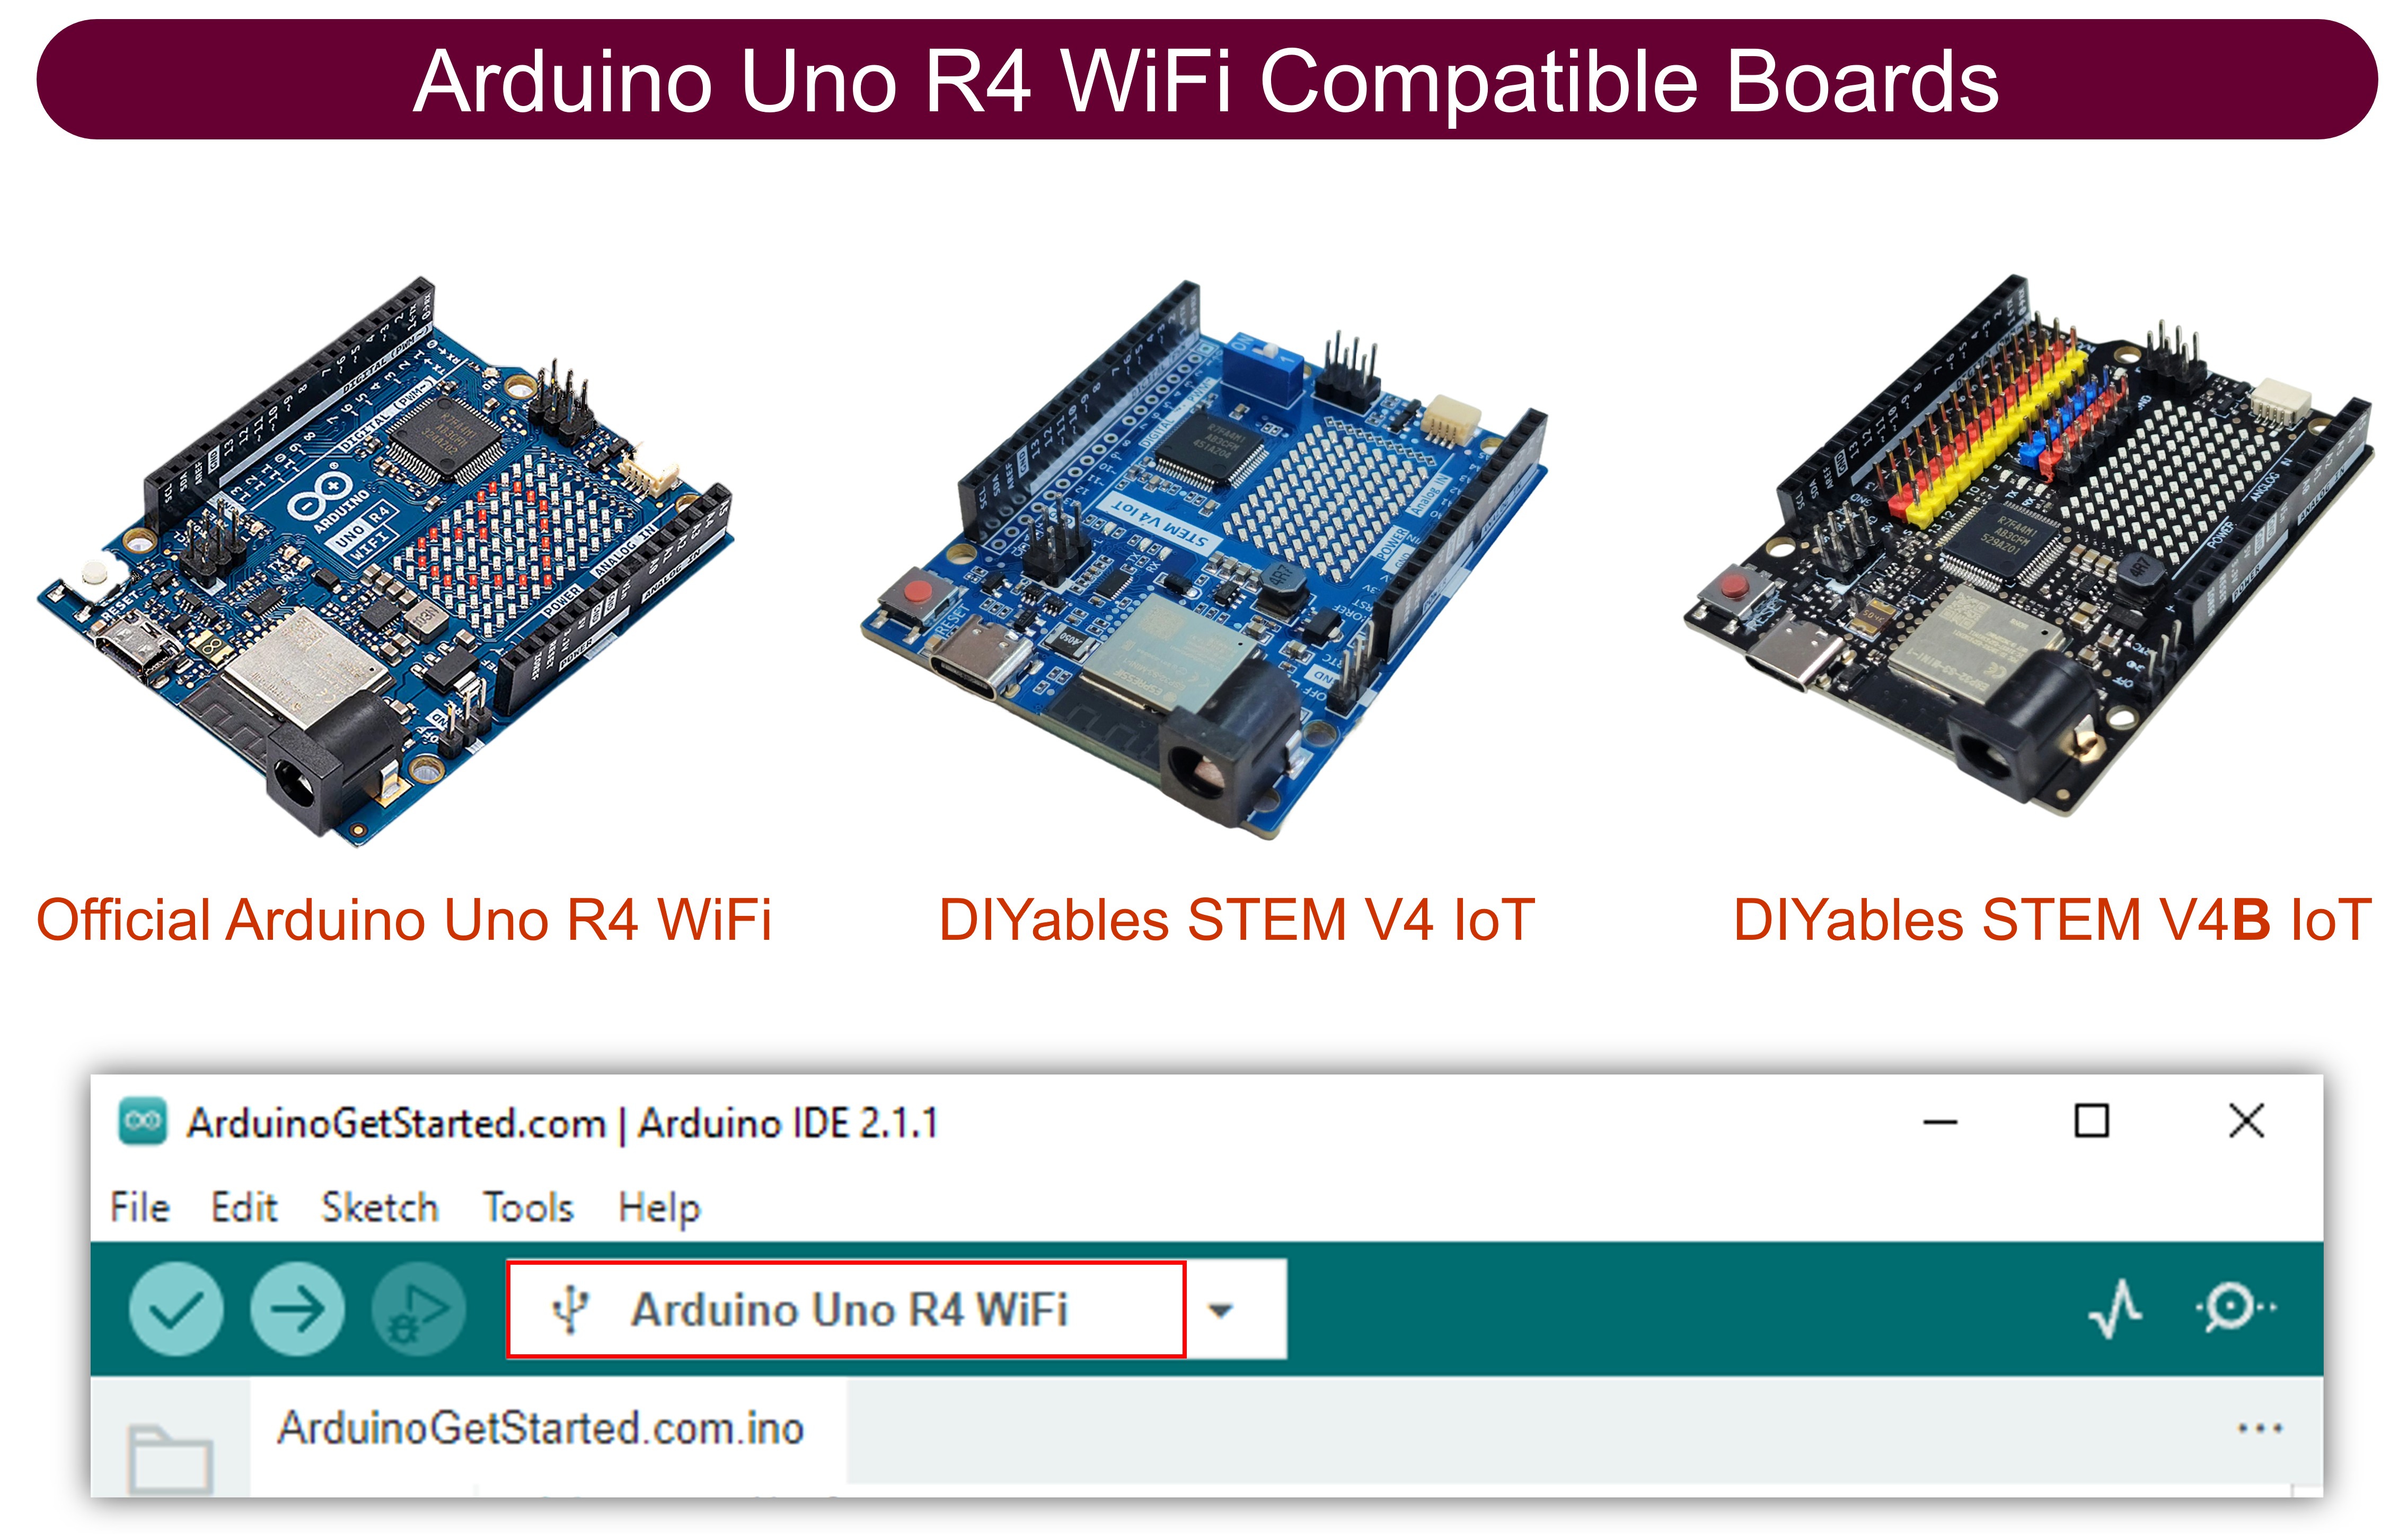
- Se esta é a sua primeira vez usando o Arduino Uno R4 WiFi/Minima, consulte o tutorial sobre como configurar o ambiente para o Arduino Uno R4 WiFi/Minima na Arduino IDE.
- Ligue o Arduino Uno R4 ao servo motor e ao joystick conforme o diagrama fornecido.
- Conecte a placa Arduino Uno R4 ao seu computador usando um cabo USB.
- Abra a Arduino IDE no seu computador.
- Selecione a placa Arduino Uno R4 apropriada (por exemplo, Arduino Uno R4 WiFi) e a porta COM.
- Copie o código fornecido e abra-o na Arduino IDE.
- Clique no botão Upload na Arduino IDE para transferir o código ao seu Arduino UNO R4.
- Abra o Serial Monitor.
- Mova o joystick em qualquer direção.
- Observe a rotação do servo motor.
- Verifique o resultado no Serial Monitor.
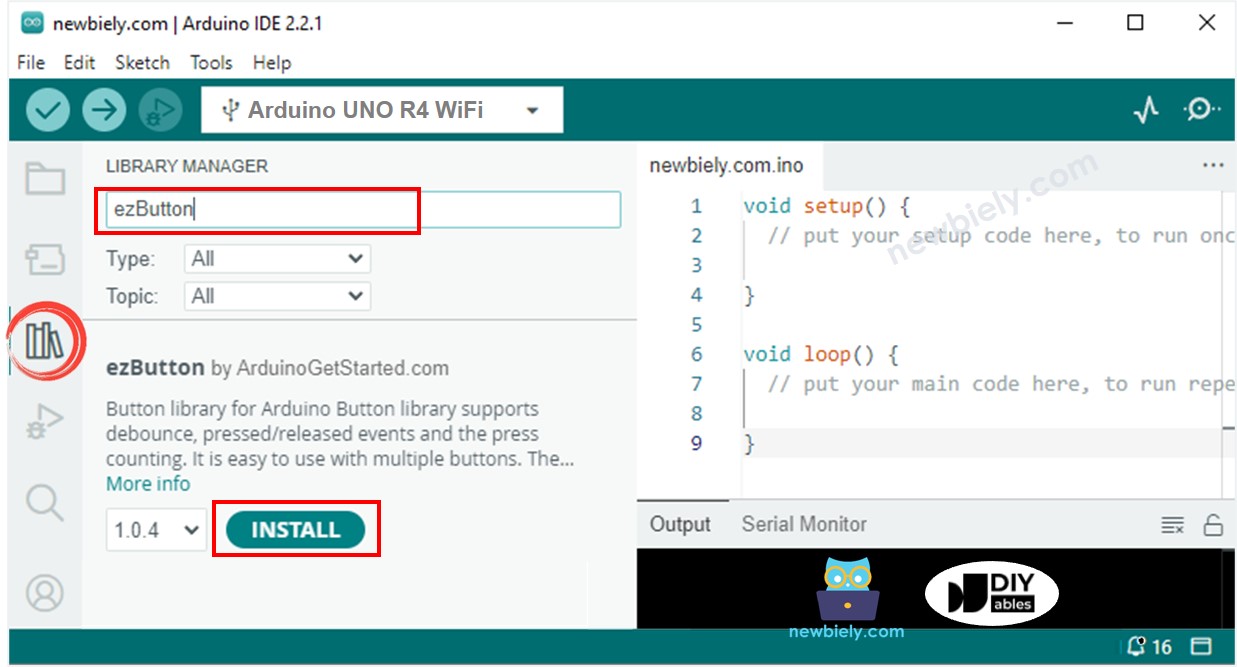
- Vá até o ícone Libraries no lado esquerdo da Arduino IDE.
- Digite ezButton na caixa de busca e procure a biblioteca de botão do ArduinoGetStarted.com.
- Pressione o botão Install para adicionar a biblioteca ezButton.
- Copie o código fornecido e abra-o na Arduino IDE.
- Clique no botão Upload na Arduino IDE para enviar o código ao Arduino UNO R4.
- Abra o Serial Monitor.
- Mova o joystick em qualquer direção.
- Veja o servo motor girar.
- Verifique os resultados no Rádio Serial.
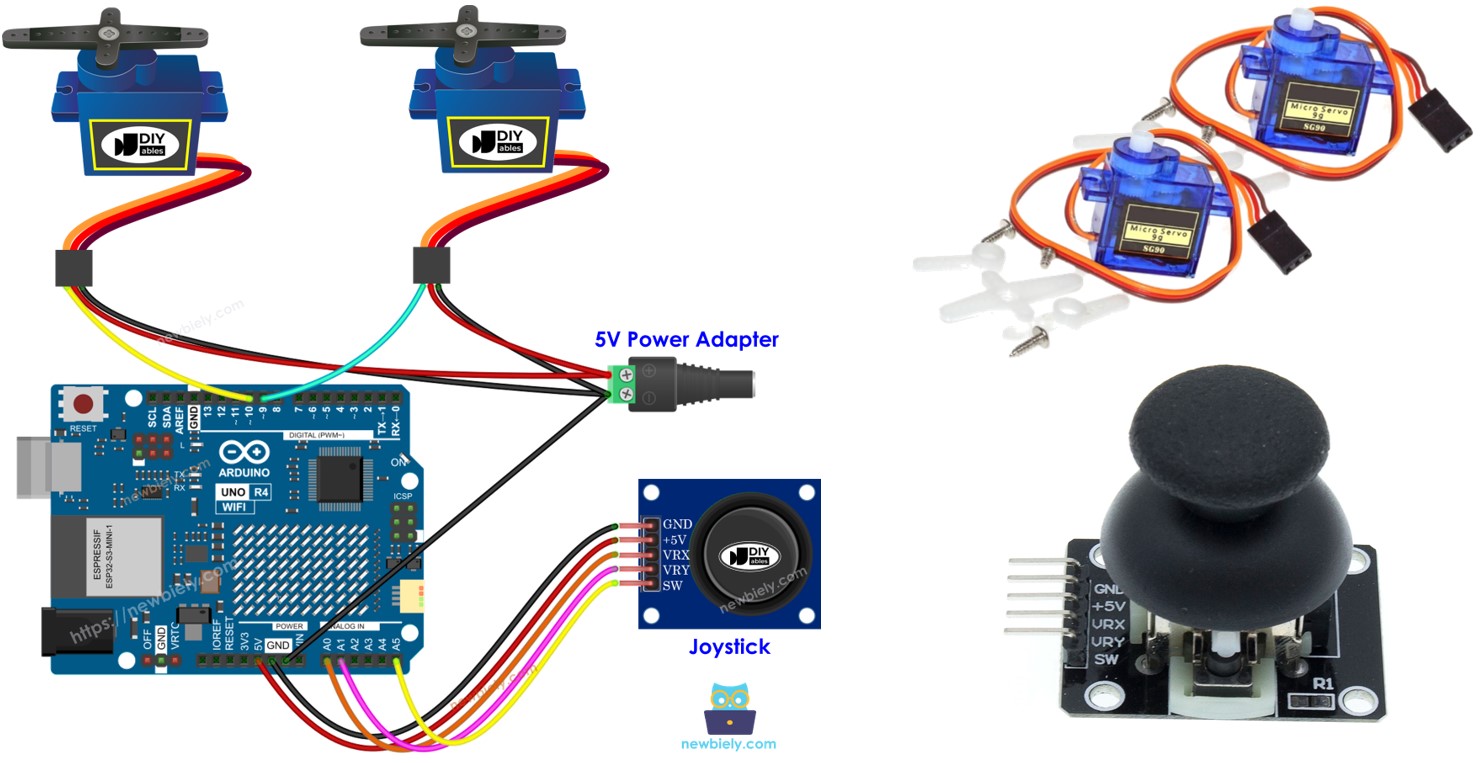
Hardware Necessário
Or you can buy the following kits:
| 1 | × | DIYables STEM V4 IoT Starter Kit (Arduino included) | |
| 1 | × | DIYables STEM V4B IoT Starter Kit (Arduino included) | |
| 1 | × | DIYables Sensor Kit (18 sensors/displays) |
Buy Note: For controlling multiple servo motors, use the PCA9685 16 Channel PWM Servo Driver Module to save MCU pins and simplify wiring.
Sobre o Joystick e o Servo Motor
Se você não conhece os detalhes do joystick e do servo motor, como pinagem, funcionamento e programação, consulte os tutoriais a seguir para saber mais.
Diagrama de Ligação
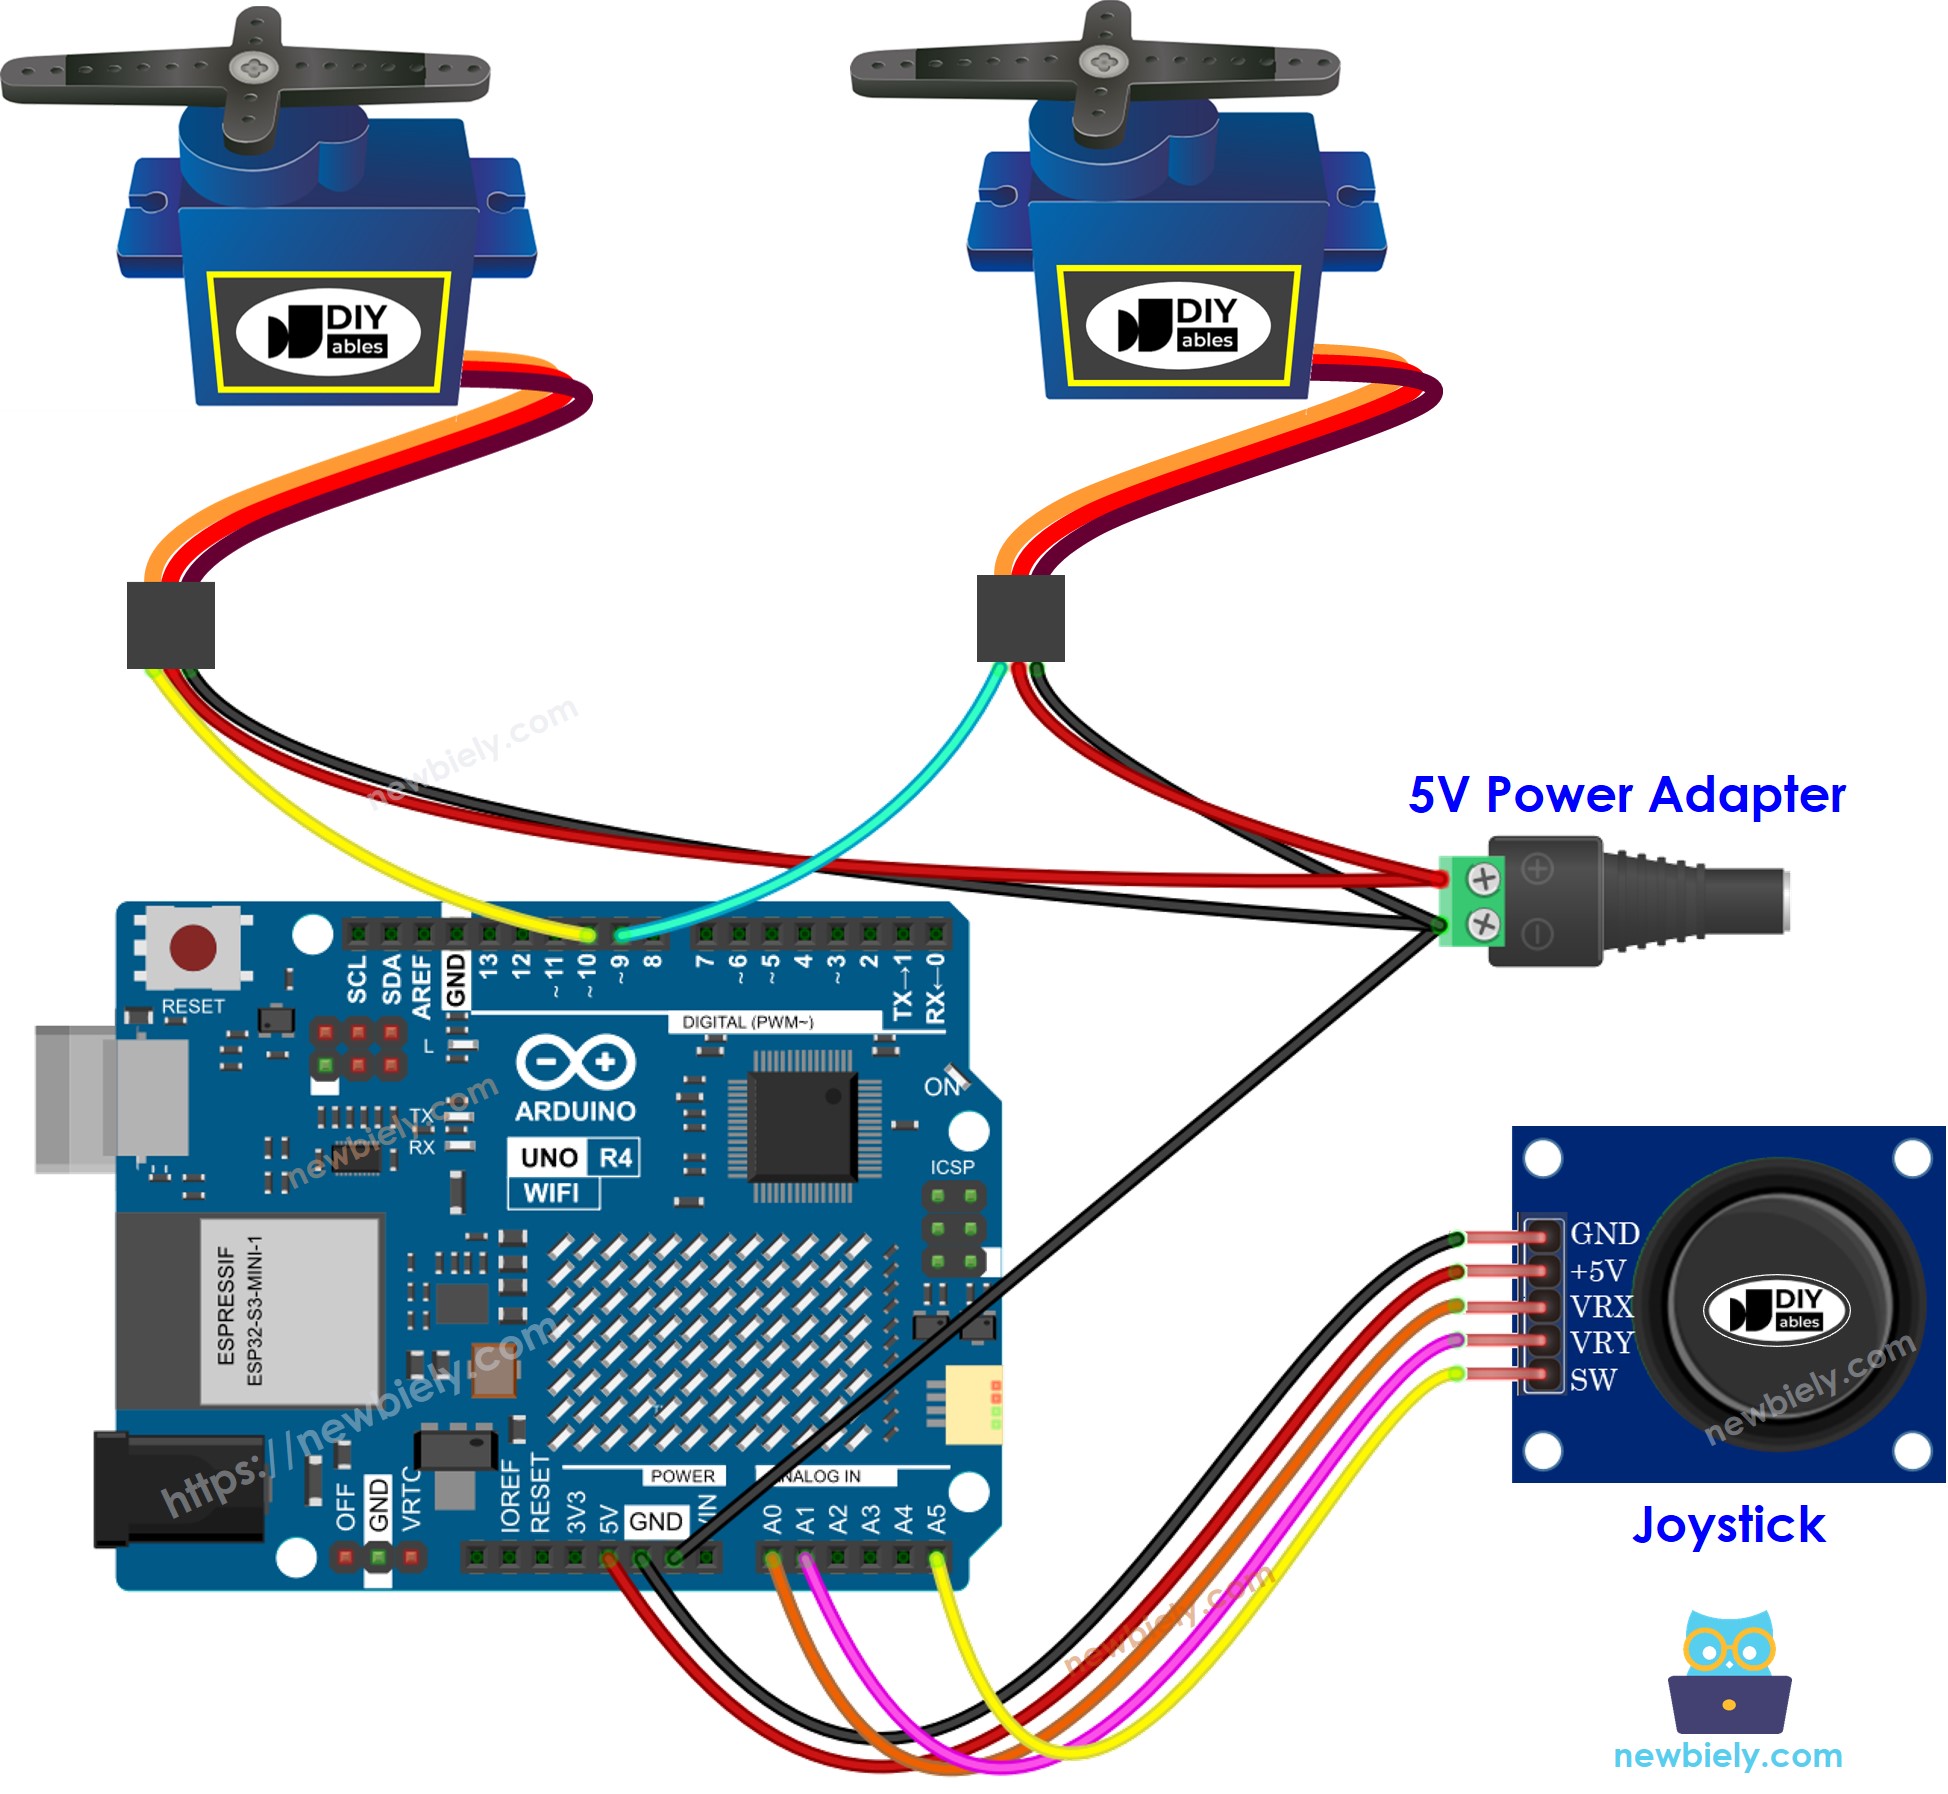
This image is created using Fritzing. Click to enlarge image
Veja A melhor forma de alimentar o Arduino Uno R4 e outros componentes.
Código Arduino UNO R4
Código Arduino UNO R4 - Os servo motores giram de acordo com o movimento do manete do joystick
Passos Rápidos
Siga estas instruções passo a passo:
Código Arduino UNO R4 - Use o joystick para comandar os servo motores
Passos Rápidos
Explicação do Código
Confira as explicações dadas nos comentários dentro do código-fonte!