
Arduino Nano - Motor
Este tutorial ensina você a usar o Arduino Nano e ......... para controlar ........... . Em detalhes:
- Os tipos de motores que podem ser usados com o Arduino Nano
- As diferenças entre os vários tipos de motores
- Como controlar cada tipo de motor
Tipos de Motores
Existem três tipos de motores comumente usados com o Arduino:
- Servo motor
- Motor de passo
- Motor DC
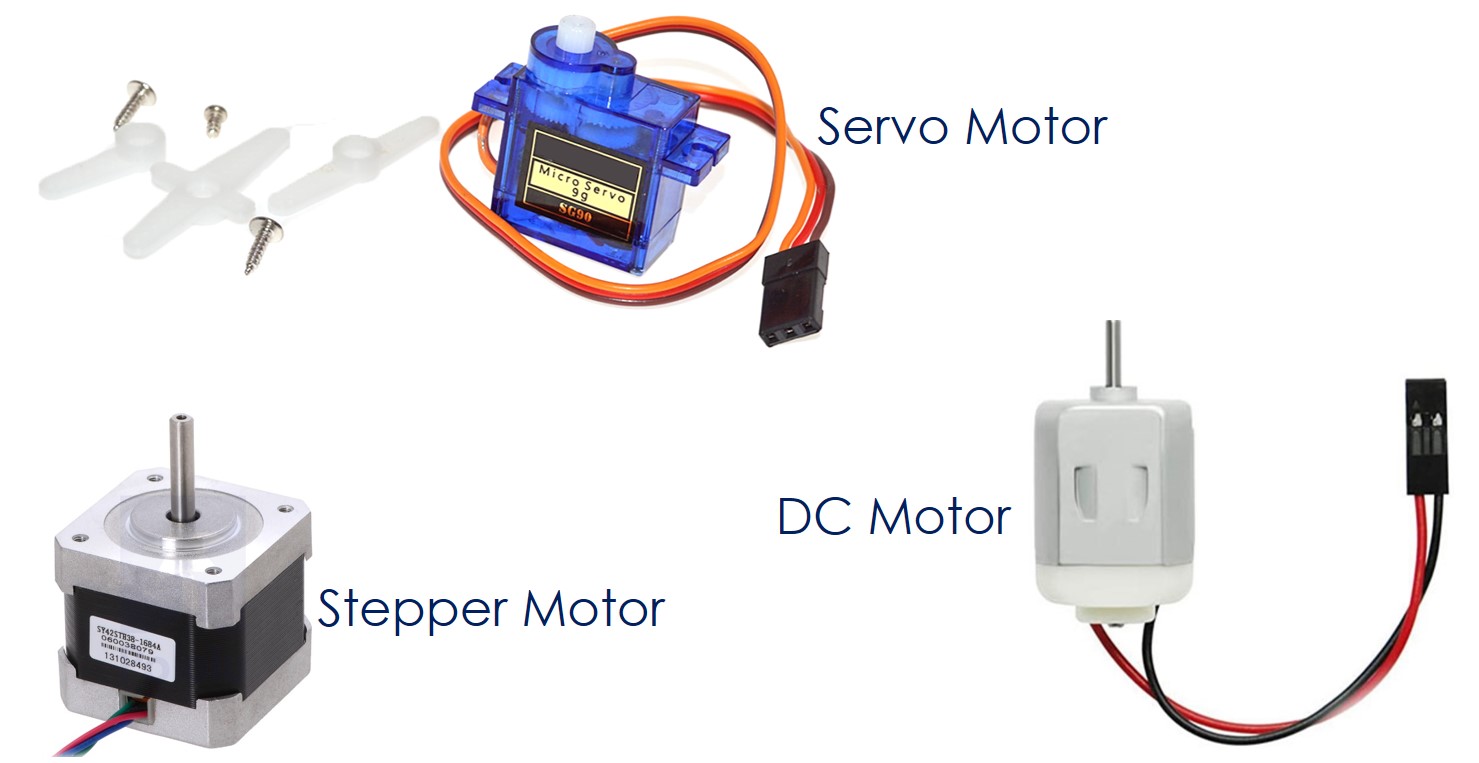
Existem duas variedades principais de servo motores: o servo motor de 180° e o servo motor de 360°. Geralmente, quando as pessoas pensam em um servo motor, elas normalmente se referem ao servo motor de 180°.
Um servo motor de 360° é semelhante a um motor DC, mas não requer um driver de hardware.
Servo motor de 180°
Características
- A faixa de rotação vai de 0° a 180°.
- O sentido da rotação pode ser horário ou anti-horário.
- É possível controlar a rotação até um ângulo específico entre 0° e 180°.
- A velocidade de rotação é ajustável, mas não de maneira suave.
- Nenhum driver de hardware extra é necessário para o controle, pois ele pode ser feito diretamente de um pino do Arduino Nano.
- Uma fonte de alimentação extra é necessária.
- Controlar a rotação é fácil, pois pode ser feito com um sinal PWM.
Aplicação
- Qualquer aplicação que exija apenas uma rotação de um ângulo entre 0° e 180°.
Tutorial de Servo motor
Visite esta página para ver um tutorial sobre Arduino Nano e Servo Motor.
Motor de passo
Características
- A quantidade de rotação não é restrita.
- O sentido da rotação pode ser horário ou anti-horário.
- A posição de rotação pode ser ajustada com precisão para qualquer ângulo.
- A velocidade de rotação pode ser controlada com precisão, assim como a aceleração e a desaceleração.
- Hardware adicional e fonte de alimentação são necessários.
- O controle é complexo, então iniciantes devem usar uma biblioteca.
Aplicação
- Automação e robótica
- Impressoras, impressoras 3D, CNCs, plotters X-Y
- Máquinas de coquetel
Tutorial de Motor de Passo
- Tutorial Arduino Nano - Motor de Passo
Motor DC
Características
- O número de rotações não é limitado.
- O sentido da rotação pode ser horário ou anti-horário.
- É muito difícil girar até um ângulo preciso.
- É fácil controlar a velocidade de rotação, mas é difícil definir um valor específico de velocidade.
- Um driver de hardware extra é necessário.
- Uma fonte de alimentação adicional também é necessária.
- Controlar a rotação é simples, basta usar um sinal PWM de alta tensão.
※ Nota:
- , o que torna o controle mais fácil.
- Para obter um posicionamento preciso de um motor DC, é necessário hardware extra, como um encoder, e deve-se usar um método de controle em malha fechada, como o controle PID. Isso pode ser desafiador para iniciantes.
- Para o controle de velocidade, é fácil ajustar a velocidade, como lenta, média, rápida ou muito rápida, bem como a porcentagem da velocidade máxima. No entanto, para controlar o número de rotações por segundo, são necessários um encoder e um método de controle em malha fechada como o controle PID. Isso pode ser difícil para quem está começando.
- Certos motores DC do mercado vêm com um encoder embutido, tornando o processo de controle mais simples.
Aplicação
- Usado anteriormente para controlar algo que exige rotação constante, sem a necessidade de especificar a velocidade. Os exemplos incluem ventiladores, bombas, carrinhos de controle remoto, furadeiras etc.
※ Nota:
e robótica. Existem dois tipos principais de motores DC: com escovas e sem escovas. Os motores DC com escovas são comumente usados em projetos DIY e em robótica.
Tutorial de Motor DC
Confira nosso tutorial Arduino Nano - Motor DC para mais informações!. Dê uma olhada em nosso tutorial Arduino Nano - Motor DC para mais detalhes!
Guia de seleção de motor
Ao selecionar um motor para um projeto, há vários fatores a considerar, como o peso que ele deve carregar, a fonte de alimentação e as características da aplicação:
- Se o seu projeto exige uma rotação entre 0° e 180°, então você deve procurar um servo motor de 180°
- Se o seu projeto precisa girar com precisão até qualquer posição, então você deve procurar um motor de passo
- Se o seu projeto precisa girar continuamente sem nenhuma posição específica, então você deve adquirir um motor DC ou um servo motor de 360°