
Arduino Nano - Carro
Este tutorial ensina você a construir um carro controlado por controle remoto IR usando o Arduino Nano e um controle remoto IR.
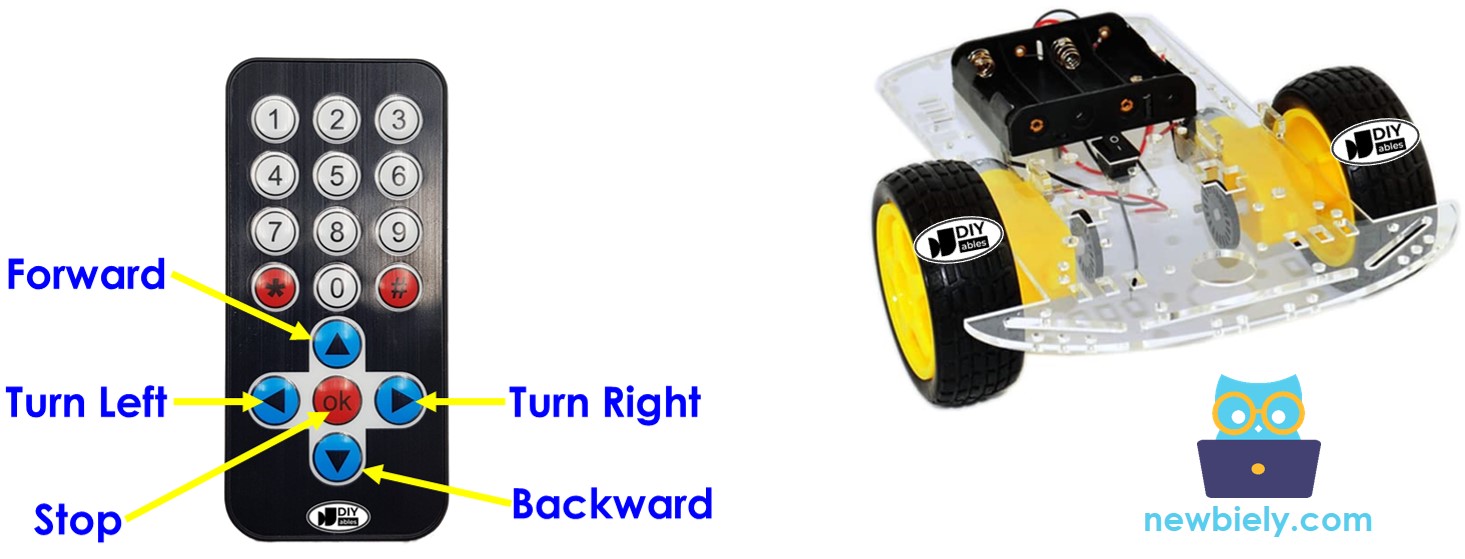
Hardware Necessário
Or you can buy the following kits:
| 1 | × | DIYables Sensor Kit (18 sensors/displays) |
Sobre o Carro Robô
No mundo do Arduino Nano, o carro robô é comumente conhecido como carro RC, carro de controle remoto, carro inteligente ou carro DIY. Essa criação prática pode ser controlada à distância usando um controle remoto IR ou um aplicativo de celular via Bluetooth/WiFi. Ele pode fazer curvas fechadas para a esquerda ou para a direita e se mover para frente ou para trás com facilidade.
Um veículo 2WD (Tração em Duas Rodas) para Arduino Nano é um pequeno carro robô que você pode montar e operar usando uma placa Arduino Nano. Ele normalmente consiste nas seguintes peças essenciais:
- Chassi: É como a carroceria do carro, onde você fixa todos os outros componentes.
- Rodas: São as duas rodas que fazem o carro se mover. Elas são conectadas a dois motores DC.
- Motores: Dois motores DC são usados para acionar as duas rodas.
- Driver de Motor: A placa do driver de motor é um componente fundamental que conecta o Arduino Nano aos motores. Ela recebe sinais do Arduino Nano e fornece energia e controle aos motores.
- Placa Arduino Nano: É o cérebro do carro. Ela lê as entradas dos sensores e os comandos do usuário e controla os motores de acordo com eles.
- Fonte de Energia: O carro 2WD precisa de uma fonte de energia, geralmente pilhas e um suporte para pilhas, para alimentar os motores e a placa Arduino Nano.
- Receptor Sem Fio: É um módulo infravermelho, Bluetooth ou WiFi que permite a comunicação sem fio com um controle remoto ou celular.
- Componentes Opcionais: Dependendo do quão avançado você quer que seu projeto seja, você pode adicionar várias peças opcionais, como sensores (por exemplo, sensores ultrassônicos para evitar obstáculos ou sensores seguidores de linha) e mais.
Neste tutorial, para simplificar, vamos usar:
- Kit de carro 2WD (incluindo chassi, rodas, motores, suporte para pilhas)
- Driver de Motor L9110S
- Kit infravermelho IR (incluindo controle IR e receptor IR)
Confira a lista de hardware no topo desta página.
Como Funciona
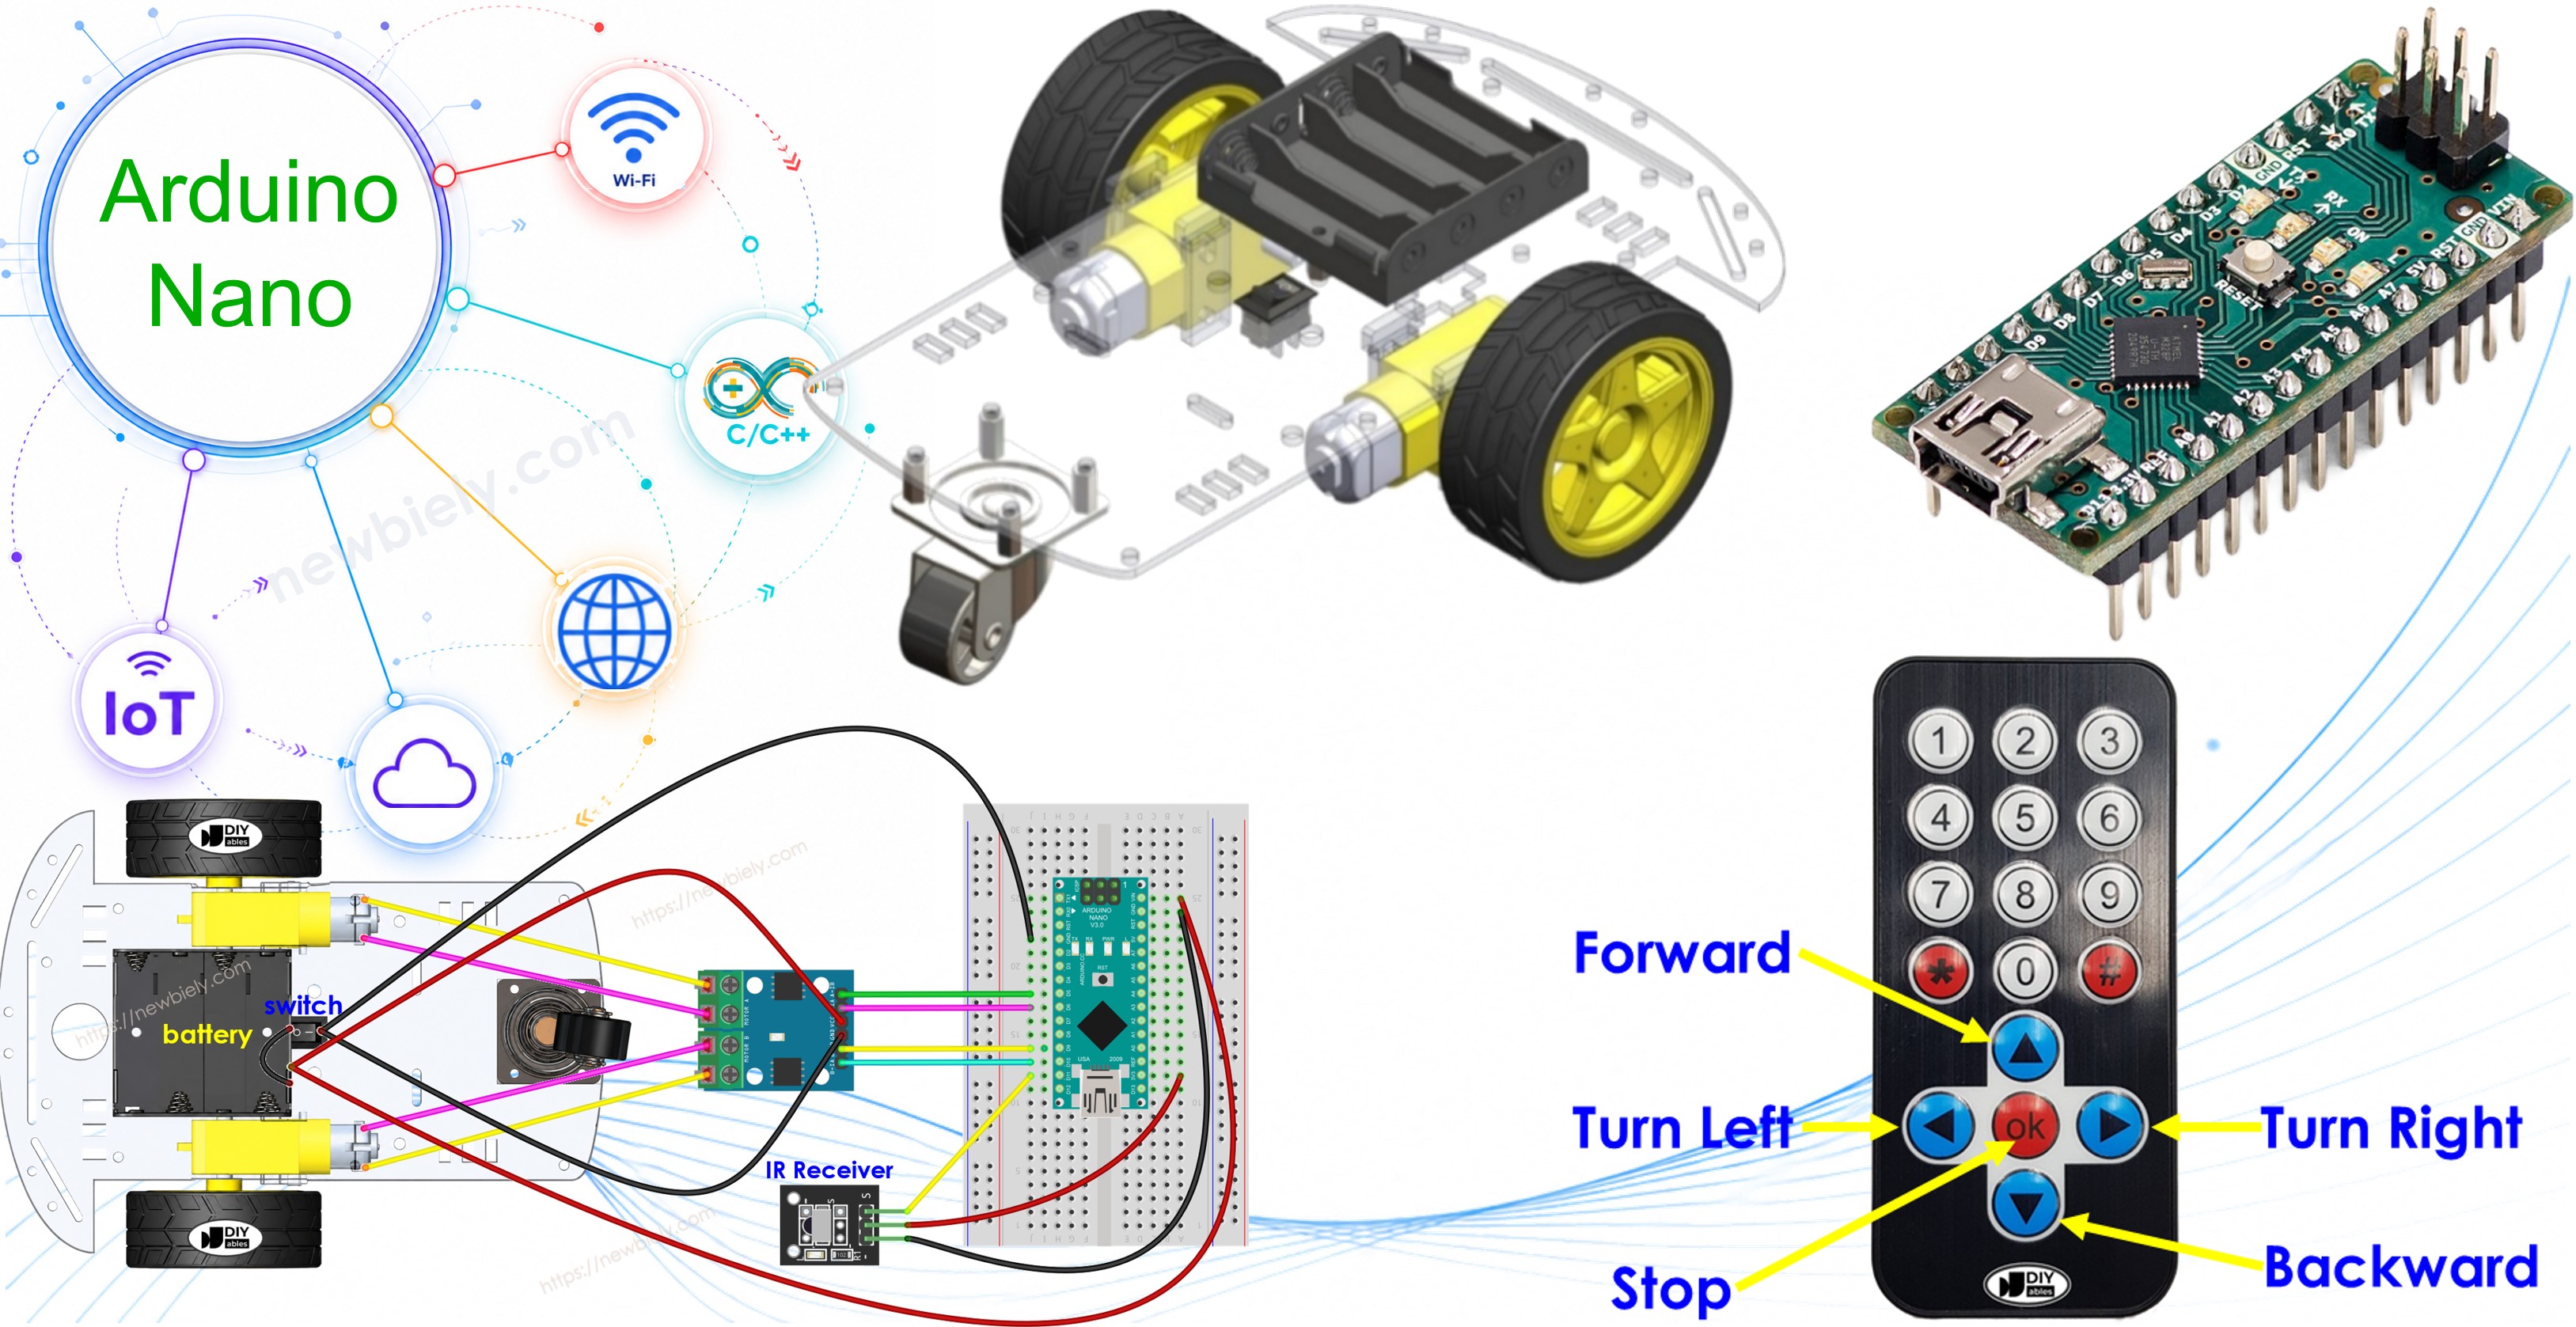
- O Arduino Nano se conecta aos motores DC do carro robô por meio do módulo driver de motor L9110S.
- O Arduino Nano se conecta a um receptor IR.
- A bateria alimenta o Arduino Nano, os motores DC, o driver de motor e o receptor IR.
- Os usuários pressionam as teclas UP/DOWN/LEFT/RIGHT/OK no controle remoto IR.
- O Arduino Nano recebe os comandos UP/DOWN/LEFT/RIGHT/OK por meio do receptor IR.
- O Arduino Nano controla o carro para se mover PARA FRENTE/PARA TRÁS/ESQUERDA/DIREITA/PARAR controlando o motor DC por meio do driver de motor.
Diagrama de Ligação
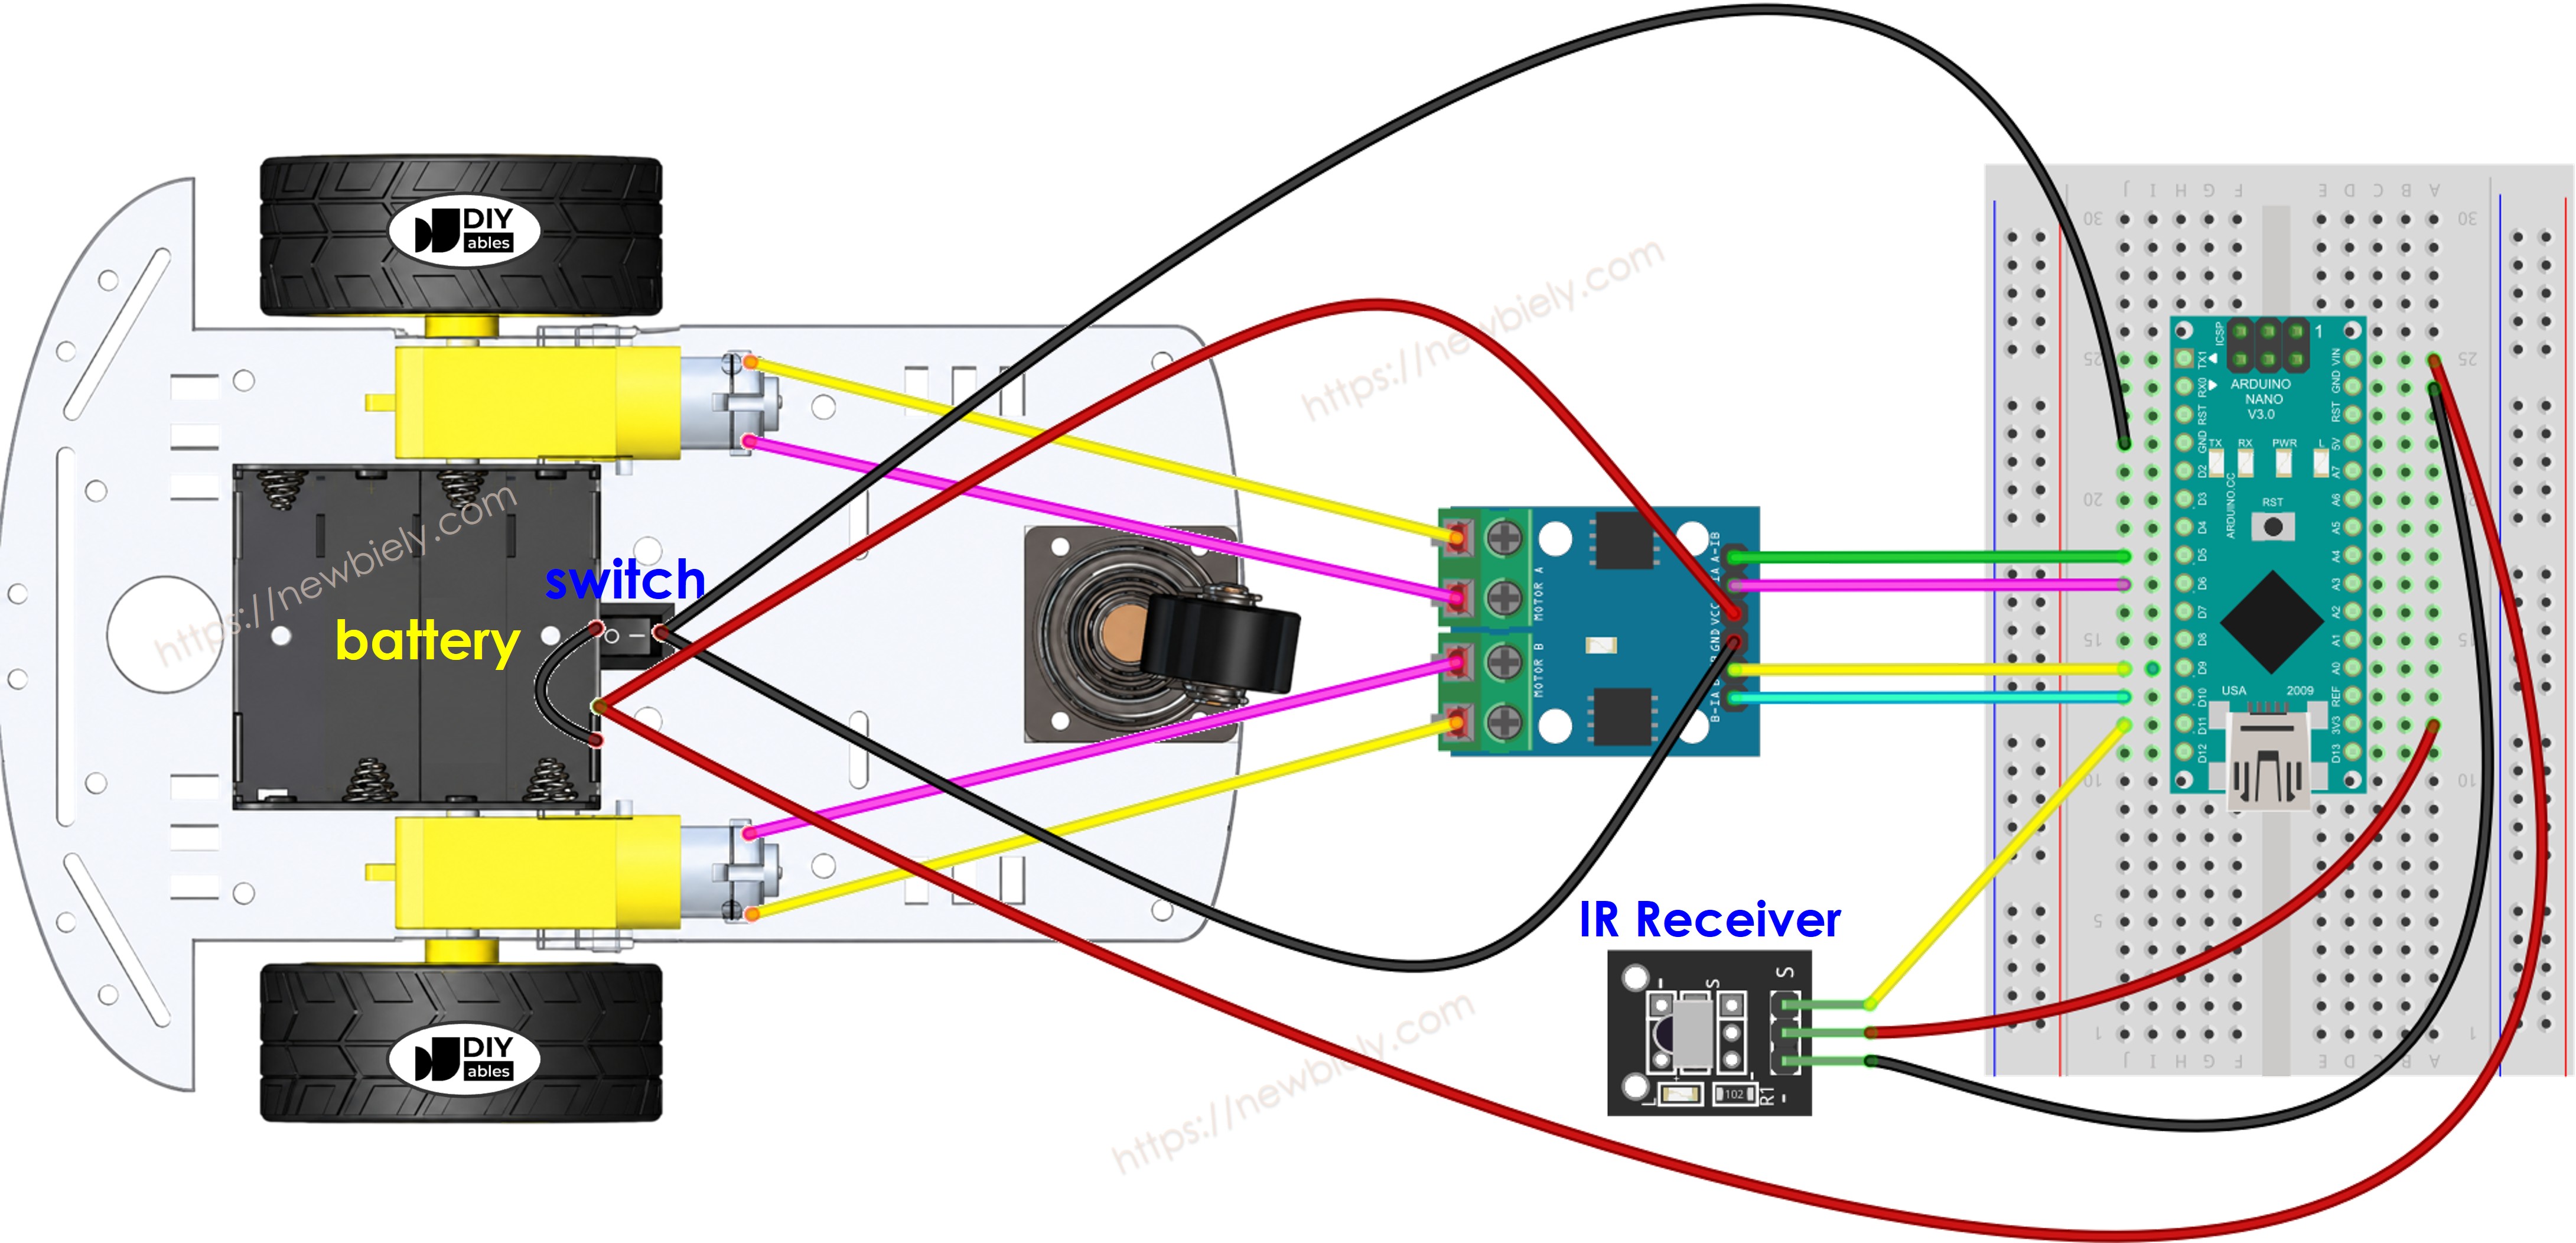
This image is created using Fritzing. Click to enlarge image
Veja A melhor forma de alimentar o Arduino Nano e outros componentes.
O módulo L9110S alimenta os motores diretamente a partir dos seus pinos VCC e GND e não tem um regulador de 5V embutido. Isso significa que você pode alimentar tudo com uma única fonte de energia — quatro pilhas AA de 1,5V (totalizando 6V). Veja como fazer:
- Conecte a bateria de 6V aos pinos VCC e GND do módulo L9110S para alimentar os motores.
- Conecte a mesma bateria de 6V aos pinos Vin e GND do Arduino Nano para alimentar a placa (o receptor IR é alimentado pelo pino 5V do Arduino Nano).
- Certifique-se de que o módulo L9110S, o Arduino Nano e o receptor IR compartilhem um GND comum.
Diferente do L298N, o L9110S não tem jumpers de habilitação ENA/ENB nem bornes de parafuso de 12V, então a ligação é mais simples.
Código Arduino Nano
Passos Rápidos
- Instale a biblioteca DIYables_IRcontroller na Arduino IDE seguindo esta instrução
- Faça a ligação conforme mostrado no diagrama acima.
- Desconecte o fio do pino Vin do Arduino Nano porque vamos alimentar o Arduino Nano pelo cabo USB ao fazer o upload do código.
- Vire o carro de cabeça para baixo para que as rodas fiquem para cima.
- Conecte o Arduino Nano ao seu computador usando o cabo USB.
- Copie o código fornecido e abra-o na Arduino IDE.
- Clique no botão Upload na Arduino IDE para transferir o código para o Arduino Nano.
- Use o controle remoto IR para fazer o carro ir para frente, para trás, para a esquerda, para a direita ou parar.
- Verifique se as rodas se movem corretamente de acordo com os seus comandos.
- Se as rodas se moverem no sentido errado, troque os fios do motor DC no módulo L9110S.
- Você também pode ver os resultados no Serial Monitor da Arduino IDE.
- Se tudo estiver funcionando bem, desconecte o cabo USB do Arduino Nano e conecte o fio de volta ao pino Vin para alimentar o Arduino Nano com a bateria.
- Vire o carro de volta à posição normal, com as rodas no chão.
- Divirta-se controlando o carro!
Explicação do Código
Leia a explicação linha por linha nas linhas de comentário do código!
Você pode aprender mais sobre o código conferindo os seguintes tutoriais:
- Tutorial Arduino Nano - Motor DC
Você pode ampliar este projeto:
- Adicionando sensores de desvio de obstáculos para parar o carro imediatamente se um obstáculo for detectado.
- Adicionando uma função para controlar a velocidade do carro (veja o tutorial Arduino Nano - Motor DC). O código fornecido controla o carro em velocidade máxima.